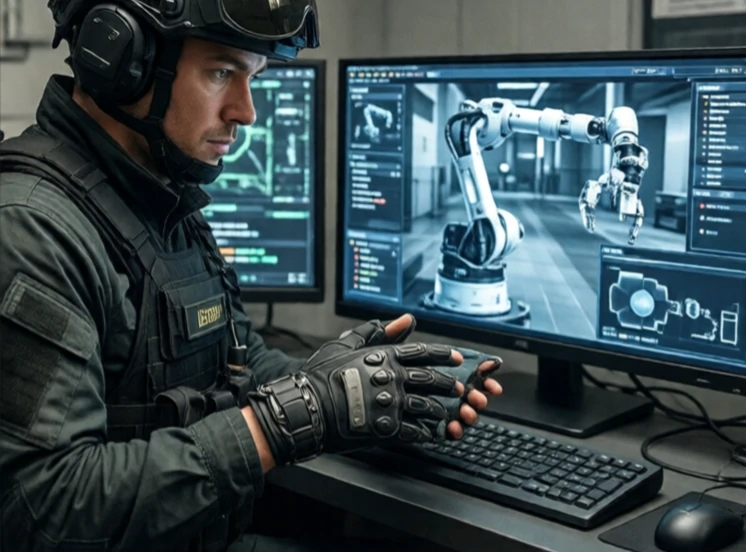
O feedback háptico proporciona sensações tácteis ao operador de um robô. Permite a um cirurgião sentir a resistência dos tecidos durante uma cirurgia robótica. Permite a um técnico de desativação de bombas sentir o peso de um objeto. Permite que um piloto de drones sinta o vento. Sem o feedback háptico, o operador trabalha às cegas, dependendo apenas da visão.
A tecnologia funciona medindo as forças no atuador final do robô e reproduzindo-as nos controlos do operador. Um sensor de força no pulso do robô envia sinais para os motores num joystick ou luva. O operador sente resistência, vibração ou textura. A latência precisa de ser baixa, caso contrário a sensação parecerá incorreta e poderá causar instabilidade.
Tipos de feedback háptico
- Feedback de força: resistência ao movimento.
- Vibrotátil: padrões de vibração.
- Simulação de textura: vibração de alta frequência.
- Térmica: alterações de temperatura, menos comuns.
- Cinestésico: feedback de força e posição de todo o braço.
O feedback háptico é comum em robôs cirúrgicos como o sistema da Vinci, onde os cirurgiões têm de sentir a força com que puxam ou cortam. Também é utilizado em robôs teleoperados para limpeza nuclear e exploração em águas profundas. Os dispositivos de consumo utilizam a tecnologia háptica para jogos e realidade virtual. O desafio reside no alcance e na fidelidade. Um dispositivo háptico capaz de simular tanto o toque de uma pena como o golpe de uma marreta é difícil de construir. A maioria dos sistemas está otimizada para uma gama de força específica. A tecnologia háptica fecha o ciclo entre o humano e o robô, fazendo com que a teleoperação se assemelhe menos a um controlo remoto e mais a uma experiência de presença física.
Comments
No comments yet. Be the first to share a thought.
Leave a comment