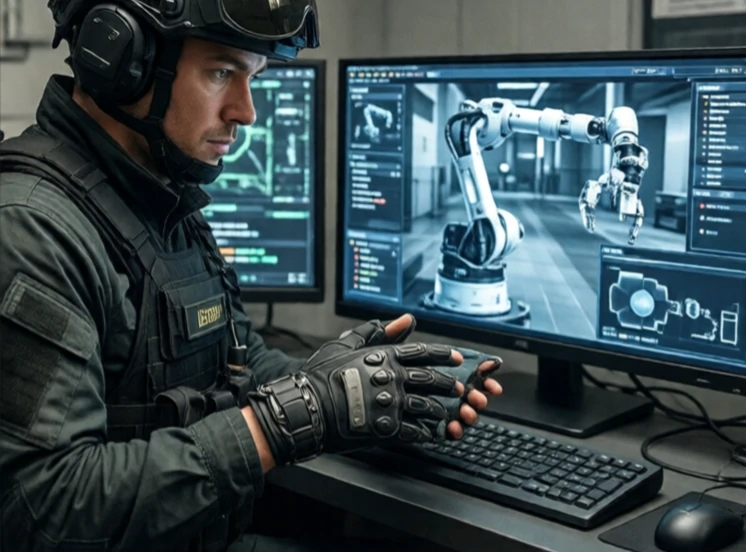
Le retour haptique procure des sensations tactiles à l'opérateur d'un robot. Il permet à un chirurgien de ressentir la résistance des tissus lors d'une intervention robotisée. Il permet à un démineur de ressentir le poids d'un objet. Il permet à un pilote de drone de ressentir le vent. Sans retour haptique, l'opérateur travaille à l'aveugle, ne se fiant qu'à sa vue.
Cette technologie fonctionne en mesurant les forces exercées sur l'effecteur du robot et en les reproduisant au niveau des commandes de l'opérateur. Un capteur de force situé au poignet du robot envoie des signaux aux moteurs d'un joystick ou d'un gant. L'opérateur ressent alors une résistance, une vibration ou une texture. La latence doit être faible, sans quoi la sensation est inexacte et peut engendrer une instabilité.
Types de retour haptique
- Retour de force : résistance au mouvement.
- Vibrotactile : modèles de vibration.
- Simulation de texture : vibration à haute fréquence.
- Thermique : variations de température, moins fréquentes.
- Kinesthésique : retour d'information sur la force et la position de l'ensemble du bras.
Le retour haptique est courant dans les robots chirurgicaux comme le système Da Vinci, où les chirurgiens doivent ressentir la force de leurs mouvements. Il est également utilisé dans les robots télécommandés pour le nettoyage nucléaire et l'exploration des grands fonds marins. Les appareils grand public exploitent le retour haptique pour les jeux vidéo et la réalité virtuelle. Le défi réside dans la portée et la fidélité des sensations. Concevoir un dispositif haptique capable de simuler un effleurement et un coup de marteau est complexe. La plupart des systèmes sont optimisés pour une plage de force spécifique. Le retour haptique renforce le lien entre l'humain et le robot, rendant la téléopération moins passive et plus immersive.
Comments
No comments yet. Be the first to share a thought.
Leave a comment