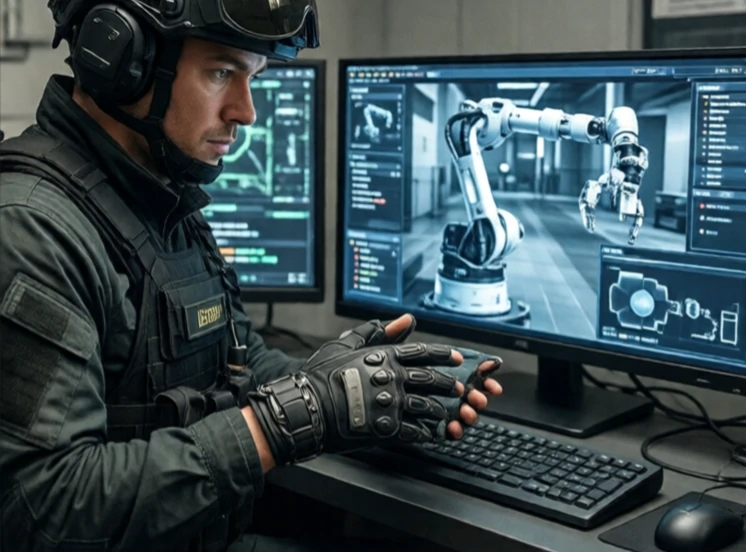
La retroalimentación háptica proporciona sensaciones táctiles al operador de un robot. Permite al cirujano sentir la resistencia de los tejidos durante una cirugía robótica. Permite al técnico en desactivación de explosivos sentir el peso de un objeto. Permite al piloto de un dron sentir el viento. Sin la retroalimentación háptica, el operador trabaja a ciegas, dependiendo únicamente de la vista.
Esta tecnología funciona midiendo las fuerzas en el efector final del robot y reproduciéndolas en los controles del operador. Un sensor de fuerza en la muñeca del robot envía señales a los motores de un joystick o guante. El operador percibe resistencia, vibración o textura. La latencia debe ser baja, de lo contrario la sensación resulta errónea y puede provocar inestabilidad.
Tipos de retroalimentación háptica
- Retroalimentación de fuerza: resistencia al movimiento.
- Vibrotáctil: patrones de vibración.
- Simulación de textura: vibración de alta frecuencia.
- Térmico: cambios de temperatura, menos frecuentes.
- Cinestésica: retroalimentación de fuerza y posición de todo el brazo.
La retroalimentación háptica es común en robots quirúrgicos como el sistema da Vinci, donde los cirujanos necesitan sentir la fuerza con la que tiran o cortan. También se utiliza en robots teleoperados para la limpieza nuclear y la exploración de las profundidades marinas. Los dispositivos de consumo emplean la tecnología háptica para videojuegos y realidad virtual. El desafío reside en el alcance y la fidelidad. Es difícil construir un dispositivo háptico capaz de simular desde un roce de pluma hasta un golpe de martillo. La mayoría de los sistemas se optimizan para un rango de fuerza específico. La tecnología háptica cierra el círculo entre el humano y el robot, haciendo que la teleoperación se sienta menos como un control remoto y más como estar presente.
Comments
No comments yet. Be the first to share a thought.
Leave a comment