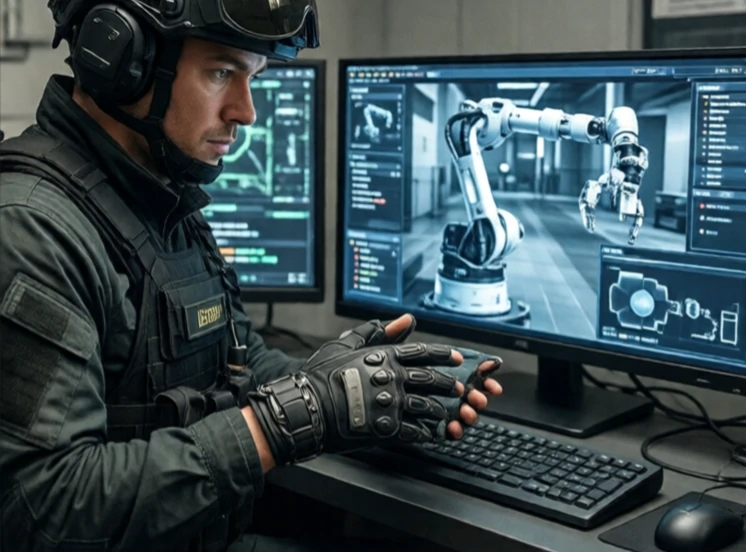
햅틱 피드백은 로봇 조작자에게 촉각을 제공합니다. 이를 통해 외과의는 로봇 수술 중 조직의 저항을 느낄 수 있고, 폭발물 처리반원은 물체의 무게를, 드론 조종사는 바람을 느낄 수 있습니다. 햅틱 피드백이 없다면 조작자는 시각에만 의존하여 마치 맹목적으로 작업하는 것과 같습니다.
이 기술은 로봇의 말단 작동기에서 힘을 측정하고 이를 조작자의 제어 장치에 재현하는 방식으로 작동합니다. 로봇 손목에 있는 힘 센서가 조이스틱이나 장갑에 있는 모터로 신호를 보냅니다. 조작자는 저항, 진동 또는 질감을 느낍니다. 지연 시간이 짧아야 하며, 그렇지 않으면 감각이 왜곡되어 불안정해질 수 있습니다.
햅틱 피드백의 유형
- 힘 피드백: 움직임에 대한 저항.
- 진동촉각: 진동 패턴.
- 텍스처 시뮬레이션: 고주파 진동.
- 열적 변화: 온도 변화, 흔하지 않음.
- 운동 감각: 팔 전체에 대한 힘과 위치 피드백.
햅틱 피드백은 다빈치 시스템과 같은 수술 로봇에서 흔히 사용되는데, 외과의사가 당기거나 자르는 강도를 직접 느껴야 하기 때문입니다. 또한 핵 오염 제거 및 심해 탐사용 원격 조종 로봇에도 사용됩니다. 소비자 기기에서는 게임과 가상 현실에 햅틱 기술이 활용됩니다. 하지만 문제는 감지 범위와 정확도입니다. 깃털처럼 가벼운 터치부터 쇠망치처럼 강한 타격까지 모두 시뮬레이션할 수 있는 햅틱 장치를 만드는 것은 어렵습니다. 대부분의 시스템은 특정 힘 범위에 최적화되어 있습니다. 햅틱 기술은 인간과 로봇 사이의 연결 고리를 완성하여 원격 조종이 단순히 원격 제어처럼 느껴지는 것이 아니라 마치 현장에 있는 듯한 느낌을 줍니다.
Comments
No comments yet. Be the first to share a thought.
Leave a comment