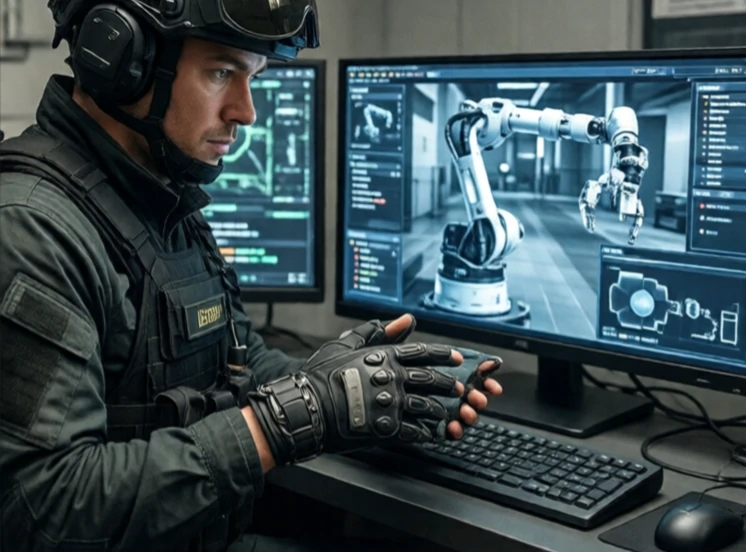
Haptisk tilbakemelding gir berøringsfølelser til en robotoperatør. Den lar en kirurg føle vevsmotstand under robotkirurgi. Den lar en bomberydningstekniker føle vekten av en gjenstand. Den lar en dronepilot føle vinden. Uten haptikk jobber operatøren i blinde og stoler kun på synet.
Teknologien fungerer ved å måle krefter ved robotens endeeffektor og gjengi dem ved operatørens kontroller. En kraftsensor ved robotens håndledd sender signaler til motorer i en joystick eller hanske. Operatøren føler motstand, vibrasjon eller tekstur. Latensen må være lav, ellers føles følelsen feil og kan forårsake ustabilitet.
Typer haptisk tilbakemelding
- Krafttilbakekobling: motstand mot bevegelse.
- Vibrotaktil: vibrasjonsmønstre.
- Tekstursimulering: høyfrekvent vibrasjon.
- Termisk: temperaturendringer, mindre vanlige.
- Kinestetisk: helarmkraft og posisjonstilbakemelding.
Haptisk tilbakemelding er vanlig i kirurgiske roboter som da Vinci-systemet, der kirurger må føle hvor hardt de drar eller skjærer. Det brukes også i teleopererte roboter for atomopprydding og dyphavsutforskning. Forbrukerenheter bruker haptikk til spill og virtuell virkelighet. Utfordringen er rekkevidde og gjengivelse. En haptisk enhet som kan simulere en fjærberøring og et sleggeslag er vanskelig å bygge. De fleste systemer optimaliserer for et bestemt kraftområde. Haptikk lukker sløyfen mellom menneske og robot, noe som gjør at teleoperasjon føles mindre som fjernkontroll og mer som å være der.
Comments
No comments yet. Be the first to share a thought.
Leave a comment