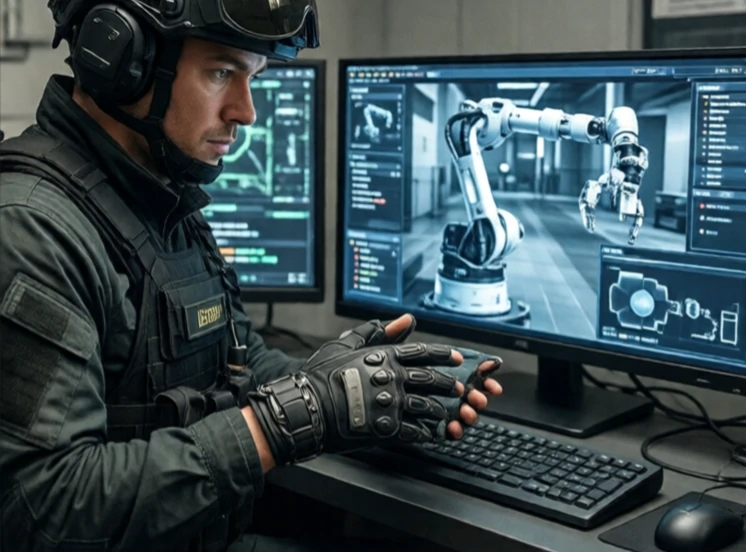
Haptische feedback geeft een robotoperator tastprikkels. Het stelt een chirurg in staat om de weefselweerstand te voelen tijdens een robotoperatie. Het stelt een explosievenexpert in staat om het gewicht van een object te voelen. Het stelt een dronepiloot in staat om de wind te voelen. Zonder haptische feedback werkt de operator blind en is hij volledig afhankelijk van zijn zicht.
De technologie werkt door krachten te meten aan het eindeffect van de robot en deze te reproduceren op de bedieningselementen van de operator. Een krachtsensor in de pols van de robot stuurt signalen naar motoren in een joystick of handschoen. De operator voelt weerstand, trillingen of textuur. De latentie moet laag zijn, anders voelt de sensatie verkeerd aan en kan dit instabiliteit veroorzaken.
Soorten haptische feedback
- Krachtterugkoppeling: weerstand tegen beweging.
- Vibrotactiel: trillingspatronen.
- Textuursimulatie: hoogfrequente trillingen.
- Thermisch: temperatuurveranderingen, minder vaak voorkomend.
- Kinesthetisch: feedback over de kracht en positie van de hele arm.
Haptische feedback wordt veel gebruikt in chirurgische robots zoals het da Vinci-systeem, waar chirurgen moeten voelen hoe hard ze trekken of snijden. Het wordt ook gebruikt in robots voor teleoperaties bij nucleaire opruiming en diepzeeonderzoek. Consumentenapparaten gebruiken haptiek voor games en virtual reality. De uitdaging zit hem in het bereik en de nauwkeurigheid. Een haptisch apparaat dat zowel een lichte aanraking als een mokerslag kan simuleren, is moeilijk te bouwen. De meeste systemen zijn geoptimaliseerd voor een specifiek krachtbereik. Haptiek sluit de cirkel tussen mens en robot, waardoor teleoperatie minder aanvoelt als afstandsbediening en meer als fysieke aanwezigheid.
Comments
No comments yet. Be the first to share a thought.
Leave a comment