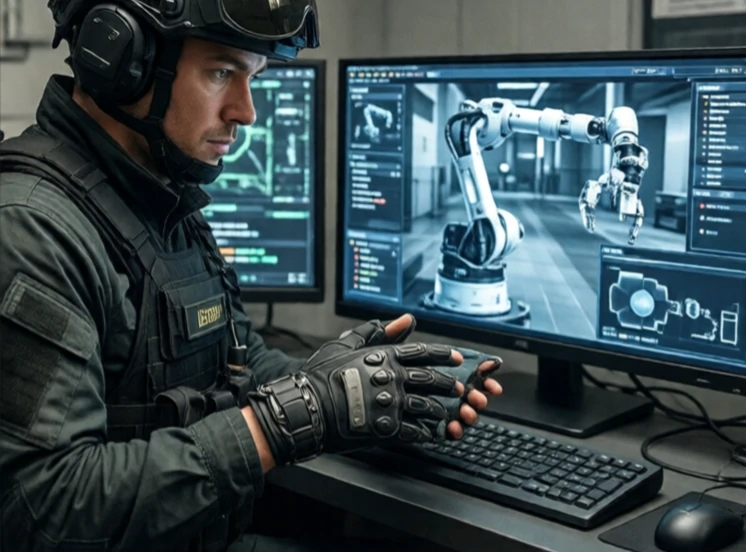
A haptikus visszajelzés tapintási érzetet biztosít a robotkezelőnek. Lehetővé teszi a sebész számára a szövetek ellenállásának érzékelését a robotműtét során. Lehetővé teszi a bombahatástalanító technikus számára egy tárgy súlyának érzékelését. Lehetővé teszi a drónpilóta számára a szél érzékelését. Haptikus visszajelzés nélkül a kezelő vakon dolgozik, csak a látására támaszkodik.
A technológia úgy működik, hogy méri az erőket a robot effektoránál, és reprodukálja azokat a kezelő vezérlőinél. A robot csuklóján lévő erőérzékelő jeleket küld a joystickban vagy kesztyűben lévő motoroknak. A kezelő ellenállást, rezgést vagy textúrát érez. A késleltetésnek alacsonynak kell lennie, különben az érzékelés hibásnak tűnik, és instabilitást okozhat.
A haptikus visszajelzés típusai
- Erő-visszacsatolás: mozgással szembeni ellenállás.
- Vibrotaktilis: rezgési mintázatok.
- Textúra szimuláció: nagyfrekvenciás rezgés.
- Termikus: hőmérséklet-változások, ritkábban előfordulnak.
- Kinesztetikus: teljes karra kiterjedő erő- és pozíció-visszacsatolás.
A haptikus visszajelzés gyakori a sebészeti robotoknál, mint például a da Vinci rendszer, ahol a sebészeknek érezniük kell, milyen erősen húznak vagy vágnak. Teleoperációs robotokban is használják nukleáris takarításhoz és mélytengeri kutatáshoz. A fogyasztói eszközök haptikus visszajelzést használnak játékokhoz és virtuális valósághoz. A kihívás a hatótávolság és a pontosság. Nehéz olyan haptikus eszközt építeni, amely képes szimulálni a tollpihe érintését és a kalapácsütést. A legtöbb rendszer egy adott erőtartományra optimalizál. A haptikus visszajelzés lezárja a hurkot az ember és a robot között, így a teleoperáció kevésbé tűnik távirányításnak, és inkább a jelenlétnek.
Comments
No comments yet. Be the first to share a thought.
Leave a comment