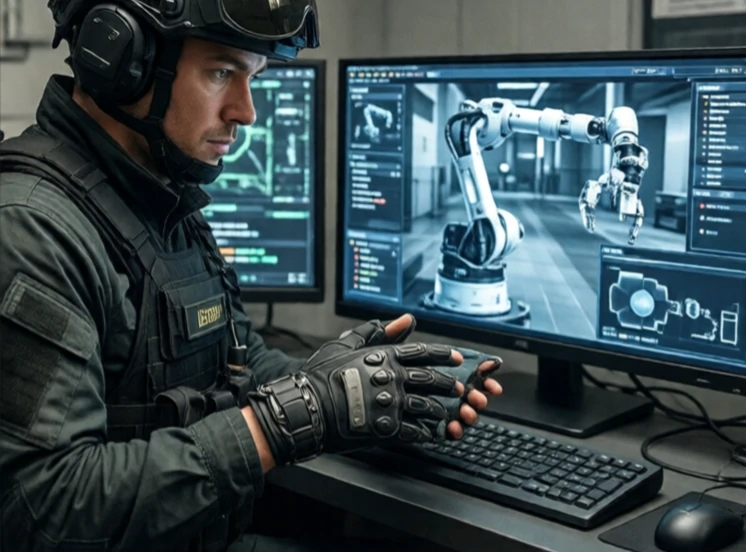
हैप्टिक फीडबैक रोबोट ऑपरेटर को स्पर्श संवेदनाएं प्रदान करता है। यह सर्जन को रोबोटिक सर्जरी के दौरान ऊतकों के प्रतिरोध को महसूस करने में मदद करता है। यह बम निरोधक तकनीशियन को किसी वस्तु का भार महसूस करने में मदद करता है। यह ड्रोन पायलट को हवा का एहसास कराता है। हैप्टिक्स के बिना, ऑपरेटर अंधे होकर काम कर रहा होता है, केवल दृष्टि पर निर्भर रहता है।
यह तकनीक रोबोट के एंड इफेक्टर पर लगने वाले बलों को मापकर ऑपरेटर के नियंत्रणों पर उन्हें पुन: उत्पन्न करती है। रोबोट की कलाई पर लगा एक बल संवेदक जॉयस्टिक या दस्ताने में लगे मोटरों को संकेत भेजता है। ऑपरेटर प्रतिरोध, कंपन या बनावट का अनुभव करता है। विलंबता कम होनी चाहिए, अन्यथा अनुभूति गलत लगती है और अस्थिरता उत्पन्न कर सकती है।
स्पर्श प्रतिक्रिया के प्रकार
- बल प्रतिक्रिया: गति के प्रति प्रतिरोध।
- वाइब्रोटैक्टाइल: कंपन पैटर्न।
- बनावट अनुकरण: उच्च आवृत्ति कंपन।
- तापीय: तापमान में परिवर्तन, कम आम।
- गतिज: संपूर्ण भुजा पर लगने वाले बल और स्थिति की प्रतिक्रिया।
दा विंची सिस्टम जैसे सर्जिकल रोबोट में हैप्टिक फीडबैक आम है, जहां सर्जनों को यह महसूस करने की आवश्यकता होती है कि वे कितना बल लगा रहे हैं या काट रहे हैं। इसका उपयोग परमाणु सफाई और गहरे समुद्र की खोज के लिए टेलीऑपरेटेड रोबोट में भी किया जाता है। उपभोक्ता उपकरण गेमिंग और वर्चुअल रियलिटी के लिए हैप्टिक्स का उपयोग करते हैं। चुनौती रेंज और सटीकता की है। एक ऐसा हैप्टिक उपकरण बनाना कठिन है जो पंख के स्पर्श और हथौड़े के प्रहार दोनों का अनुकरण कर सके। अधिकांश सिस्टम एक विशिष्ट बल सीमा के लिए अनुकूलित होते हैं। हैप्टिक्स मानव और रोबोट के बीच की दूरी को कम करता है, जिससे टेलीऑपरेशन रिमोट कंट्रोल की तरह कम और स्वयं वहां मौजूद होने जैसा अधिक महसूस होता है।
Comments
No comments yet. Be the first to share a thought.
Leave a comment