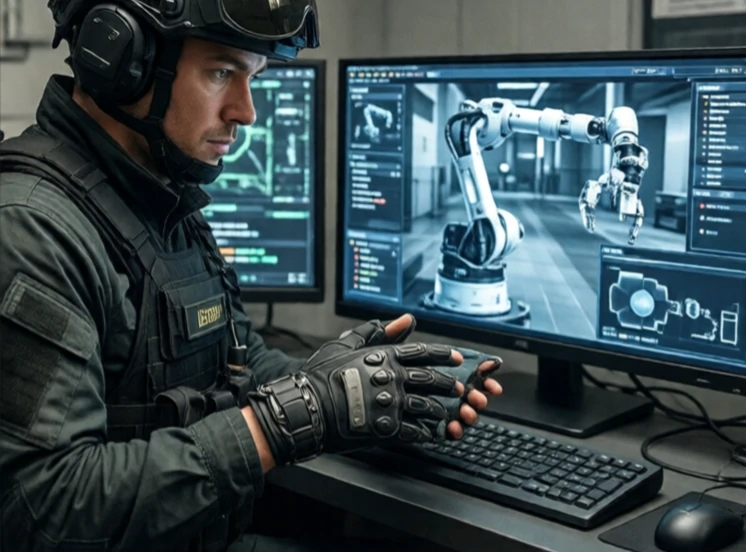
Umpan balik haptik memberikan sensasi sentuhan kepada operator robot. Ini memungkinkan seorang ahli bedah merasakan resistensi jaringan selama operasi robotik. Ini memungkinkan teknisi penjinak bom merasakan berat suatu objek. Ini memungkinkan pilot drone merasakan angin. Tanpa haptik, operator bekerja secara buta, hanya mengandalkan penglihatan.
Teknologi ini bekerja dengan mengukur gaya pada ujung lengan robot dan mereproduksinya pada kontrol operator. Sensor gaya di pergelangan tangan robot mengirimkan sinyal ke motor di joystick atau sarung tangan. Operator merasakan hambatan, getaran, atau tekstur. Latensi harus rendah, atau sensasi yang dirasakan akan salah dan dapat menyebabkan ketidakstabilan.
Jenis-jenis umpan balik haptik
- Umpan balik gaya: resistensi terhadap gerakan.
- Vibrotaktil: pola getaran.
- Simulasi tekstur: getaran frekuensi tinggi.
- Termal: perubahan suhu, kurang umum.
- Kinestetik: umpan balik gaya dan posisi seluruh lengan.
Umpan balik haptik umum digunakan pada robot bedah seperti sistem da Vinci, di mana ahli bedah perlu merasakan seberapa keras mereka menarik atau memotong. Teknologi ini juga digunakan pada robot yang dioperasikan dari jarak jauh untuk pembersihan nuklir dan eksplorasi laut dalam. Perangkat konsumen menggunakan haptik untuk game dan realitas virtual. Tantangannya adalah jangkauan dan fidelitas. Perangkat haptik yang dapat mensimulasikan sentuhan selembut bulu dan pukulan palu godam sulit dibuat. Sebagian besar sistem dioptimalkan untuk rentang gaya tertentu. Haptik menutup lingkaran antara manusia dan robot, membuat pengoperasian jarak jauh terasa kurang seperti kendali jarak jauh dan lebih seperti berada di sana.
Comments
No comments yet. Be the first to share a thought.
Leave a comment