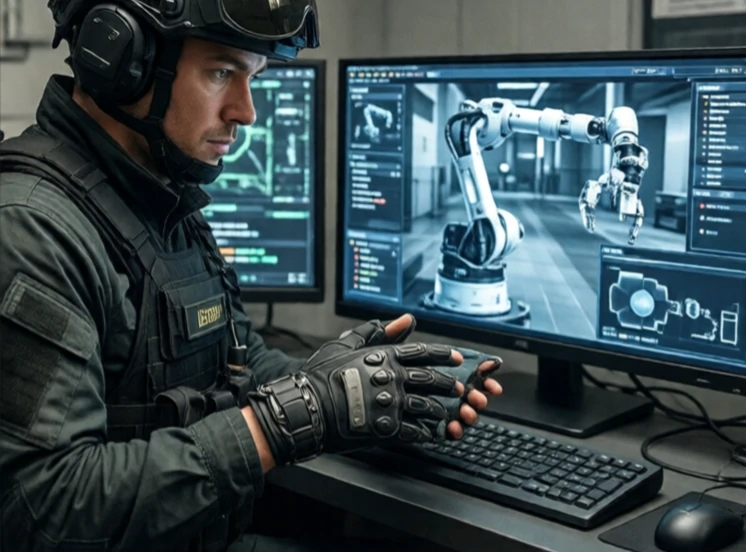
Haptyczne sprzężenie zwrotne zapewnia operatorowi robota wrażenia dotykowe. Pozwala chirurgowi wyczuć opór tkanek podczas operacji robota. Pozwala technikowi saperskiemu wyczuć ciężar obiektu. Pozwala pilotowi drona wyczuć wiatr. Bez haptyki operator pracuje na ślepo, polegając jedynie na wzroku.
Technologia działa poprzez pomiar sił działających na efektor końcowy robota i odtwarzanie ich za pomocą elementów sterujących operatora. Czujnik siły umieszczony na nadgarstku robota wysyła sygnały do silników w joysticku lub rękawicy. Operator odczuwa opór, wibracje lub fakturę. Opóźnienie musi być niskie, w przeciwnym razie odczucia będą nieprawidłowe i mogą prowadzić do niestabilności.
Rodzaje sprzężenia zwrotnego dotykowego
- Siłowe sprzężenie zwrotne: opór ruchu.
- Wibrodotykowe: wzory drgań.
- Symulacja tekstury: wibracje o wysokiej częstotliwości.
- Termiczne: zmiany temperatury, rzadziej występujące.
- Kinestetyka: sprzężenie zwrotne siły i położenia całego ramienia.
Haptyczne sprzężenie zwrotne jest powszechne w robotach chirurgicznych, takich jak system da Vinci, gdzie chirurdzy muszą czuć, jak mocno ciągną lub tną. Jest ono również wykorzystywane w zdalnie sterowanych robotach do usuwania skutków katastrof jądrowych i eksploracji głębin morskich. Urządzenia konsumenckie wykorzystują haptykę w grach i rzeczywistości wirtualnej. Wyzwaniem jest zasięg i wierność odwzorowania. Urządzenie haptyczne, które mogłoby symulować dotyk piórka i uderzenie młota kowalskiego, jest trudne do zbudowania. Większość systemów optymalizuje się pod kątem określonego zakresu siły. Haptyka zamyka pętlę między człowiekiem a robotem, sprawiając, że teleoperacja mniej przypomina zdalne sterowanie, a bardziej bezpośrednią obecność.
Comments
No comments yet. Be the first to share a thought.
Leave a comment