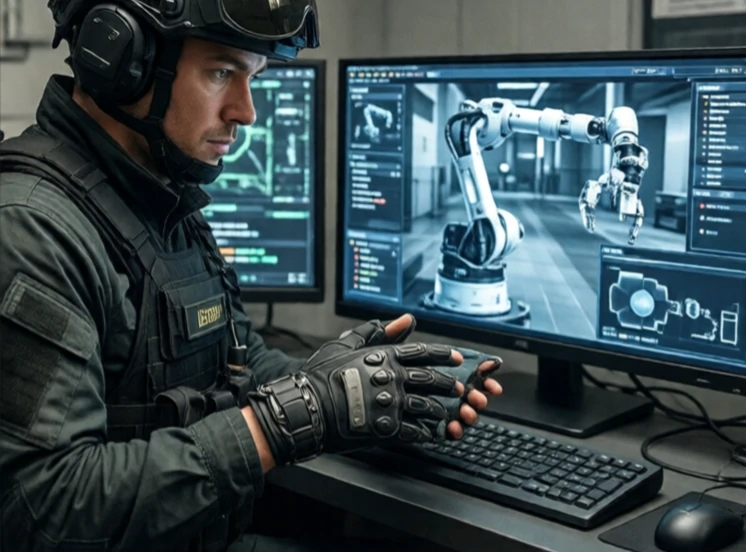
Haptisk återkoppling ger en robotoperatör beröringsförnimmelser. Den låter en kirurg känna vävnadsmotstånd under robotkirurgi. Den låter en bombröjningstekniker känna vikten av ett föremål. Den låter en drönarpilot känna vinden. Utan haptik arbetar operatören i blindo och förlitar sig enbart på synen.
Tekniken fungerar genom att mäta krafter vid robotens ändeffektor och återge dem vid operatörens kontroller. En kraftsensor vid robotens handled skickar signaler till motorer i en joystick eller handske. Operatören känner motstånd, vibrationer eller textur. Latensen måste vara låg, annars känns känslan fel och kan orsaka instabilitet.
Typer av haptisk feedback
- Kraftåterkoppling: motstånd mot rörelse.
- Vibrotaktil: vibrationsmönster.
- Textursimulering: högfrekvent vibration.
- Termisk: temperaturförändringar, mindre vanliga.
- Kinestetisk: helarmskraft och positionsåterkoppling.
Haptisk återkoppling är vanligt i kirurgiska robotar som da Vinci-systemet, där kirurger behöver känna hur hårt de drar eller skär. Det används också i teleopererade robotar för kärnkraftssanering och djuphavsutforskning. Konsumentenheter använder haptik för spel och virtuell verklighet. Utmaningen är räckvidd och återgivning. En haptisk enhet som kan simulera en fjäderberöring och ett släggaslag är svår att bygga. De flesta system optimerar för ett specifikt kraftområde. Haptik sluter slingan mellan människa och robot, vilket gör att teleoperation känns mindre som fjärrkontroll och mer som att vara där.
Comments
No comments yet. Be the first to share a thought.
Leave a comment