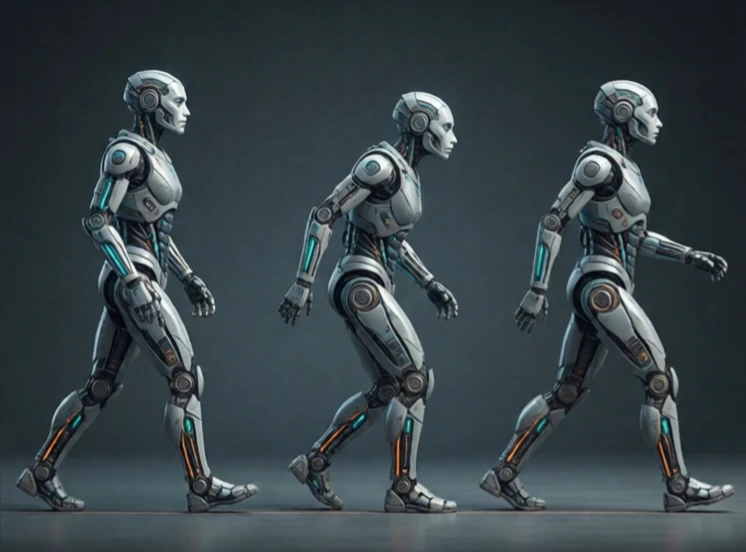
Dáng đi là kiểu chuyển động của robot có chân. Nó mô tả cách các chân bước đi, thời gian mỗi bàn chân tiếp xúc với mặt đất và cách cơ thể dịch chuyển để giữ thăng bằng. Đi bộ, chạy nước kiệu, chạy và nhảy đều là các dáng đi.
Động vật sử dụng các kiểu dáng đi khác nhau ở các tốc độ khác nhau. Ngựa đi bộ, chạy nước kiệu, phi nước đại và chạy nước rút. Robot chân cũng vậy. Robot Spot của Boston Dynamics sử dụng kiểu chạy nước kiệu ở tốc độ vừa phải. Robot Cheetah của MIT chuyển đổi từ chạy nước kiệu sang nhảy rồi sang chạy nước rút. Mỗi kiểu dáng đi có một hệ số chu kỳ khác nhau, tức là tỷ lệ thời gian một chân tiếp xúc với mặt đất.
Các kiểu dáng đi phổ biến của robot
- Đi bộ: từng bước một, giữ thăng bằng, chậm rãi.
- Chạy nước kiệu: các cặp chéo, tốc độ nhanh hơn, độ ổn định vừa phải.
- Tư thế buộc: hai chân trước khép lại, hai chân sau khép lại.
- Gallop: không đối xứng, nhanh, năng động.
- Nhảy: sử dụng cả hai chân cùng lúc, một kỹ thuật được một số robot nhảy sử dụng.
Việc lựa chọn kiểu dáng di chuyển là sự đánh đổi giữa tốc độ, độ ổn định và hiệu quả năng lượng. Đi bộ thì ổn định nhưng chậm. Chạy thì nhanh nhưng có nguy cơ té ngã. Một robot cần mang tải trọng nặng có thể sử dụng kiểu đi bộ. Một robot cần di chuyển nhanh có thể sử dụng kiểu chạy nước kiệu. Bộ điều khiển cũng phải xử lý các chuyển đổi giữa các kiểu dáng di chuyển. Một con ngựa không cần suy nghĩ về việc chuyển từ chạy nước kiệu sang phi nước đại. Một robot phải lập kế hoạch, điều chỉnh thời gian chuyển chân và tư thế cơ thể một cách mượt mà. Kiểu dáng di chuyển là nơi cơ học, điều khiển và sinh học gặp nhau.
Comments
No comments yet. Be the first to share a thought.
Leave a comment