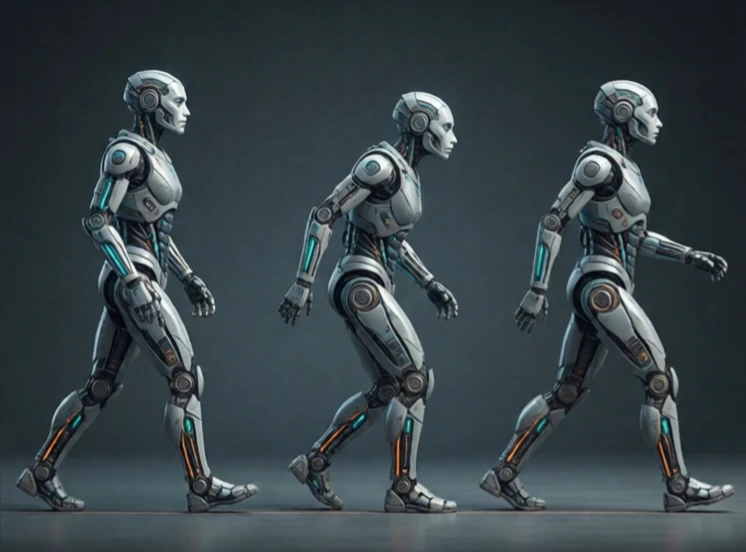
Gangart ist das Bewegungsmuster eines Laufroboters. Sie beschreibt, wie die Beine auftreten, wie lange jeder Fuß den Boden berührt und wie der Körper sein Gleichgewicht hält. Gehen, Traben, Laufen und Hüpfen sind allesamt Gangarten.
Tiere nutzen verschiedene Gangarten in unterschiedlichen Geschwindigkeiten. Ein Pferd geht, trabt, galoppiert und galoppiert. Laufroboter tun dasselbe. Der Spot von Boston Dynamics trabt in moderatem Tempo. Der MIT Cheetah wechselt vom Trab zum Sprung und schließlich zum Galopp. Jede Gangart hat einen anderen Belastungsgrad, also den Anteil der Zeit, in der ein Fuß Bodenkontakt hat.
Gängige Robotergangarten
- Gehen: einen Fuß nach dem anderen, stabil, langsam.
- Trab: Diagonalpaare, schneller, mäßige Stabilität.
- Gefesselt: Vorderbeine zusammen, Hinterbeine zusammen.
- Galopp: asymmetrisch, schnell, dynamisch.
- Hüpfen: Beide Beine gleichzeitig, wie es von einigen hüpfenden Robotern verwendet wird.
Die Wahl der Gangart ist ein Kompromiss zwischen Geschwindigkeit, Stabilität und Energieeffizienz. Gehen ist stabil, aber langsam. Laufen ist schnell, birgt aber die Gefahr des Stürzens. Ein Roboter, der eine schwere Last transportieren muss, nutzt möglicherweise den Schritt. Einer, der schnell Strecken zurücklegen muss, nutzt möglicherweise den Trab. Die Steuerung muss auch die Übergänge zwischen den Gangarten steuern. Ein Pferd denkt nicht darüber nach, vom Trab zum Galopp zu wechseln. Ein Roboter muss dies planen und die Beinbewegungen sowie die Körperhaltung fließend anpassen. Die Gangart ist der Punkt, an dem Mechanik, Steuerung und Biologie zusammentreffen.
Comments
No comments yet. Be the first to share a thought.
Leave a comment