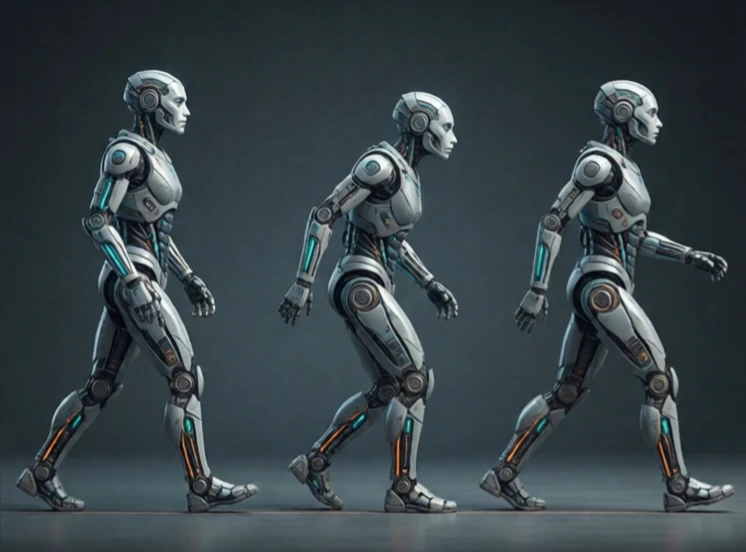
المشية هي نمط حركة الروبوت ذي الأرجل. وهي تصف كيفية تحرك الأرجل، ومدة بقاء كل قدم على الأرض، وكيفية تحرك الجسم للحفاظ على التوازن. المشي، والهرولة، والجري، والقفز كلها أنواع من المشية.
تستخدم الحيوانات أنماط مشي مختلفة بسرعات متفاوتة. فالحصان يمشي، يهرول، يعدو، ويركض. والروبوتات ذات الأرجل تفعل الشيء نفسه. يستخدم روبوت "سبوت" من شركة "بوسطن داينامكس" الهرولة بسرعة معتدلة. أما روبوت "تشيتا" من معهد ماساتشوستس للتكنولوجيا، فينتقل من الهرولة إلى الوثب ثم إلى الركض. ولكل نمط مشي عامل تشغيل مختلف، وهو نسبة الوقت الذي تلامس فيه القدم الأرض.
أنماط المشي الشائعة للروبوتات
- المشي: خطوة بخطوة، بثبات، وببطء.
- الهرولة: أزواج قطرية، أسرع، استقرار معتدل.
- مقيد: الأرجل الأمامية معًا، والأرجل الخلفية معًا.
- العدو: غير متماثل، سريع، ديناميكي.
- القفز: استخدام الساقين معًا، وتستخدمه بعض الروبوتات القافزة.
يُعدّ اختيار طريقة المشي موازنةً بين السرعة والثبات وكفاءة الطاقة. فالمشي ثابت ولكنه بطيء، بينما الجري سريع ولكنه ينطوي على خطر السقوط. قد يستخدم الروبوت الذي يحتاج إلى حمل حمولة ثقيلة المشي، بينما قد يستخدم الروبوت الذي يحتاج إلى قطع مسافة بسرعة الهرولة. كما يجب على وحدة التحكم التعامل مع الانتقالات بين طرق المشي المختلفة. فالحصان لا يفكر في الانتقال من الهرولة إلى العدو، بينما يجب على الروبوت التخطيط لذلك، مع تعديل توقيت الأرجل ووضعية الجسم بسلاسة. تُمثّل طريقة المشي نقطة التقاء الميكانيكا والتحكم والبيولوجيا.
Comments
No comments yet. Be the first to share a thought.
Leave a comment