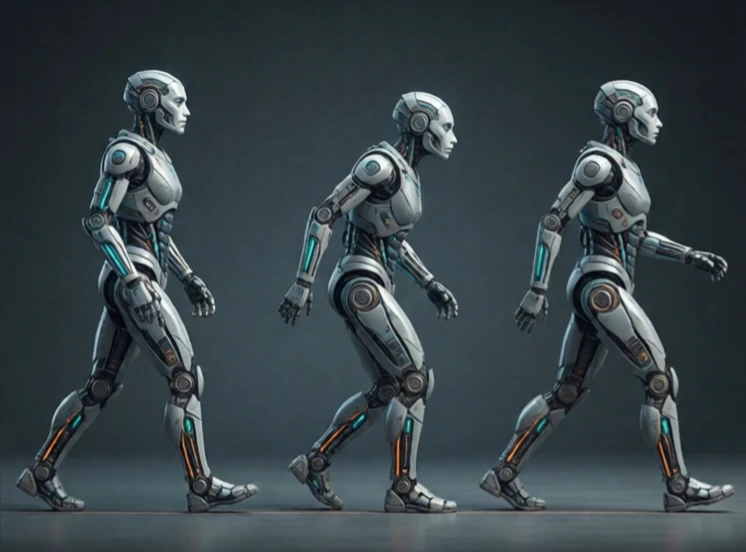
Походка — это характер движения шагающего робота. Она описывает, как ноги делают шаг, как долго каждая стопа остается на земле и как тело смещается для поддержания равновесия. Ходьба, рысь, бег и прыжки — все это виды походки.
Животные используют разные походки с разной скоростью. Лошадь ходит, бежит рысью, галопом и скачет. Шагающие роботы делают то же самое. Робот Spot от Boston Dynamics использует рысь на умеренной скорости. Робот Cheetah от MIT переходит от рыси к подскоку и галопу. Каждая походка имеет разный коэффициент заполнения — долю времени, в течение которого нога находится на земле.
Типичные роботизированные походки
- Ходьба: шаг за шагом, устойчиво, медленно.
- Рысь: диагональные пары, быстрый темп, умеренная устойчивость.
- Связывание: передние лапы вместе, задние лапы вместе.
- Галоп: асимметричный, быстрый, динамичный.
- Прыжок: обе ноги вместе, используется некоторыми прыгающими роботами.
Выбор походки — это компромисс между скоростью, устойчивостью и энергоэффективностью. Ходьба стабильна, но медленна. Бег быстр, но сопряжен с риском падения. Робот, которому нужно нести тяжелый груз, может использовать ходьбу. Тот, кому нужно быстро преодолевать расстояние, может использовать рысь. Контроллер также должен управлять переходами между походками. Лошадь не думает о переходе с рыси на галоп. Робот должен планировать это, плавно корректируя синхронизацию движений ног и положение тела. Походка — это место, где встречаются механика, управление и биология.
Comments
No comments yet. Be the first to share a thought.
Leave a comment