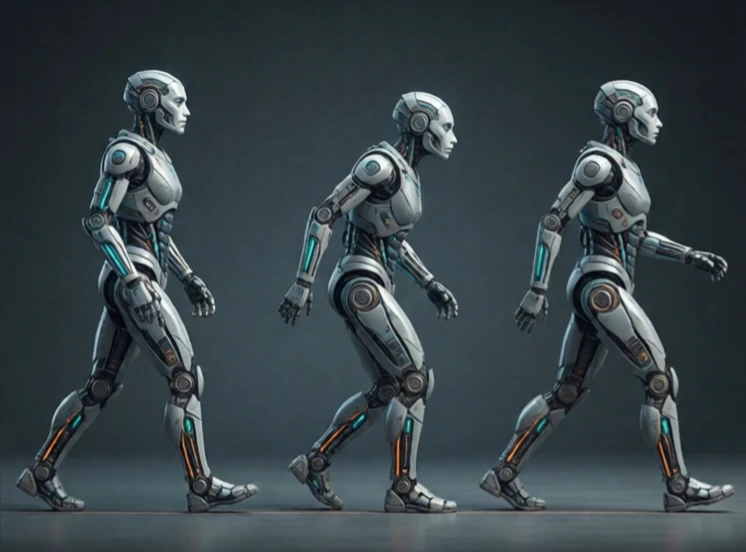
A marcha é o padrão de movimento de um robô com pernas. Ela descreve como as pernas se movem, quanto tempo cada pé permanece no chão e como o corpo se desloca para manter o equilíbrio. Andar, trotar, correr e saltar são todos tipos de marcha.
Os animais utilizam diferentes tipos de marcha a diferentes velocidades. Um cavalo caminha, trota, galopa e corre a galope. Os robôs com pernas fazem o mesmo. O Spot, da Boston Dynamics, utiliza o trote a uma velocidade moderada. O Cheetah, do MIT, transita do trote para o salto e para o galope. Cada tipo de marcha tem um fator de atividade diferente, a fração de tempo em que um pé está no chão.
Marchas comuns dos robôs
- Caminhar: um pé de cada vez, firme, devagar.
- Trote: pares diagonais, mais rápido, estabilidade moderada.
- Amarradas: patas dianteiras juntas, patas traseiras juntas.
- Galope: assimétrico, rápido, dinâmico.
- Salto: juntar as duas pernas, técnica utilizada por alguns robôs saltadores.
A escolha da marcha envolve um equilíbrio entre velocidade, estabilidade e eficiência energética. Caminhar é estável, mas lento. Correr é rápido, mas apresenta risco de queda. Um robô que precise de transportar uma carga pesada pode usar a marcha. Um que precise de percorrer grandes distâncias rapidamente pode usar o trote. O controlador também deve lidar com as transições entre as mudanças. Um cavalo não pensa em mudar do trote para o galope. Um robô precisa de planear esta mudança, ajustando o tempo de movimento das pernas e a postura do corpo de forma suave. A marcha é o local onde a mecânica, o controlo e a biologia se encontram.
Comments
No comments yet. Be the first to share a thought.
Leave a comment