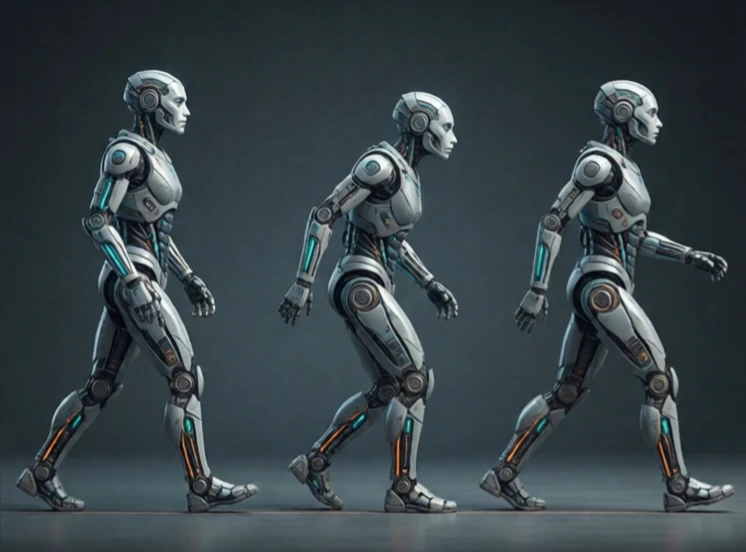
चाल किसी रोबोट के चलने का तरीका है। यह बताती है कि पैर कैसे पड़ते हैं, प्रत्येक पैर कितनी देर तक ज़मीन पर रहता है, और संतुलन बनाए रखने के लिए शरीर कैसे हिलता-डुलता है। चलना, दौड़ना, भागना और उछलना, ये सभी चाल हैं।
जानवर अलग-अलग गति पर अलग-अलग तरह से चलते हैं। घोड़ा चलता है, दौड़ता है, सरपट भागता है और सरपट दौड़ता है। रोबोट भी ऐसा ही करते हैं। बोस्टन डायनेमिक्स का स्पॉट रोबोट मध्यम गति पर दौड़ता है। एमआईटी का चीता रोबोट दौड़ते-दौड़ते, उछलते-कूदते और फिर सरपट दौड़ते हुए अपनी चाल बदलता है। हर चाल का ड्यूटी फैक्टर अलग होता है, यानी वह समय जब पैर जमीन पर रहता है।
सामान्य रोबोट चाल
- धीरे-धीरे, एक-एक पैर करके, स्थिर और धीमी गति से चलें।
- ट्रॉट: तिरछी जोड़ी, तेज, मध्यम स्थिरता।
- बंधे हुए: आगे के पैर एक साथ, पीछे के पैर एक साथ।
- सरपट दौड़ना: असममित, तेज, गतिशील।
- हॉप: दोनों पैरों को एक साथ इस्तेमाल करना, कुछ हॉपिंग रोबोट द्वारा उपयोग किया जाता है।
चलने का तरीका चुनते समय गति, स्थिरता और ऊर्जा दक्षता के बीच संतुलन बनाना पड़ता है। चलना स्थिर तो होता है, लेकिन धीमा। दौड़ना तेज़ तो होता है, लेकिन गिरने का खतरा रहता है। भारी सामान ढोने वाले रोबोट चलने का तरीका अपना सकते हैं। तेज़ी से दूरी तय करने वाले रोबोट धीमी चाल का इस्तेमाल कर सकते हैं। नियंत्रक को चालों के बीच बदलाव को भी संभालना होता है। घोड़ा धीमी चाल से तेज़ दौड़ में बदलने के बारे में नहीं सोचता। रोबोट को इसकी योजना बनानी पड़ती है, पैरों की गति और शरीर की मुद्रा को सुचारू रूप से समायोजित करना पड़ता है। चाल वह जगह है जहाँ यांत्रिकी, नियंत्रण और जीव विज्ञान मिलते हैं।
Comments
No comments yet. Be the first to share a thought.
Leave a comment