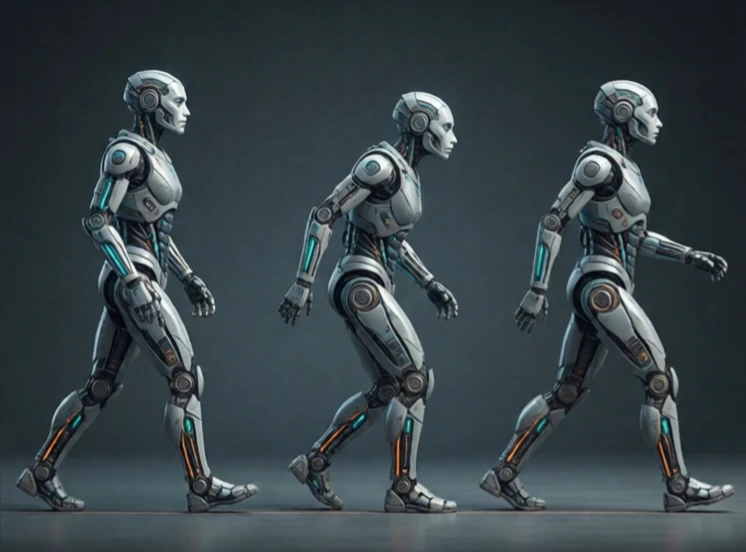
Gångmönster är rörelsemönstret för en robot med ben. Det beskriver hur benen kliver, hur länge varje fot stannar på marken och hur kroppen rör sig för att upprätthålla balansen. Skritt, trav, löpning och hoppning är alla gångarter.
Djur använder olika gångarter i olika hastigheter. En häst skrittar, travar, galopperar och galopperar. Benade robotar gör detsamma. Boston Dynamics Spot använder trav i måttlig hastighet. MIT Cheetah övergår från trav till hopp till galopp. Varje gångart har en annan arbetsfaktor, den andel tid en fot är på marken.
Vanliga robotgångarter
- Gå: en fot i taget, stabil, långsam.
- Trav: diagonala par, snabbare, måttlig stabilitet.
- Bundet: frambenen ihop, bakbenen ihop.
- Galopp: asymmetrisk, snabb, dynamisk.
- Hopp: båda benen tillsammans, används av vissa hoppande robotar.
Att välja gångart är en avvägning mellan hastighet, stabilitet och energieffektivitet. Skritt är stabilt men långsamt. Löpning är snabbt men riskerar att falla. En robot som behöver bära en tung nyttolast kan använda skritt. En som behöver täcka mark snabbt kan använda trav. Styrenheten måste också hantera övergångar mellan gångarter. En häst tänker inte på att växla från trav till galopp. En robot måste planera det och justera skänkelns timing och kroppshållning smidigt. Det är i skrittet som mekanik, kontroll och biologi möts.
Comments
No comments yet. Be the first to share a thought.
Leave a comment