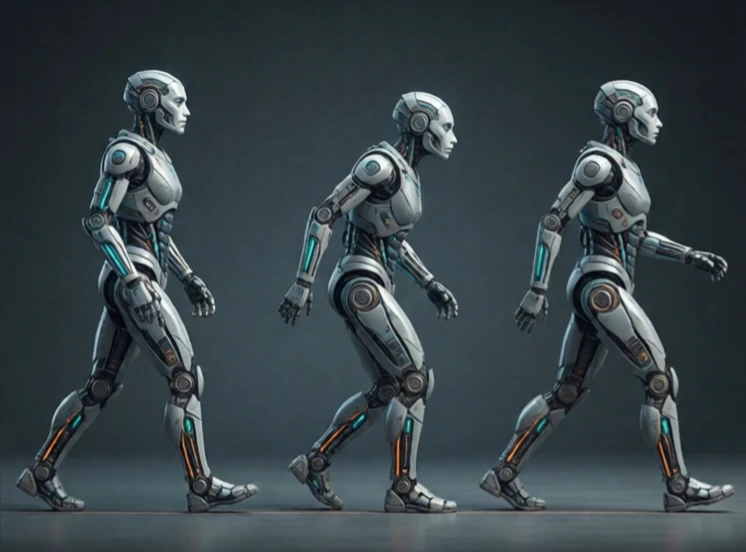
Gangart er bevægelsesmønsteret for en robot med ben. Det beskriver, hvordan benene træder, hvor længe hver fod forbliver på jorden, og hvordan kroppen bevæger sig for at opretholde balancen. Gang, trav, løb og hop er alle gangarter.
Dyr bruger forskellige gangarter ved forskellige hastigheder. En hest går, traver, galoperer og galoperer. Robotter med ben gør det samme. Boston Dynamics' Spot bruger trav ved moderat hastighed. MIT Cheetah går fra trav til hop til galop. Hver gangart har en forskellig arbejdsfaktor, den andel af tiden en fod er på jorden.
Almindelige robotgangarter
- Gang: én fod ad gangen, stabil, langsom.
- Trav: diagonale par, hurtigere, moderat stabilitet.
- Bundet: forbenene sammen, bagbenene sammen.
- Galop: asymmetrisk, hurtig, dynamisk.
- Hop: begge ben sammen, brugt af nogle hoppende robotter.
Valg af gangart er en afvejning mellem hastighed, stabilitet og energieffektivitet. Skridt er stabilt, men langsomt. Løb er hurtigt, men risikerer at falde. En robot, der skal bære en tung nyttelast, kan bruge skridt. En, der skal tilbagelægge terræn hurtigt, kan bruge trav. Controlleren skal også håndtere overgange mellem gangarter. En hest tænker ikke på at skifte fra trav til galop. En robot skal planlægge det og justere bentiming og kropsholdning gnidningsløst. Gangart er der, hvor mekanik, kontrol og biologi mødes.
Comments
No comments yet. Be the first to share a thought.
Leave a comment