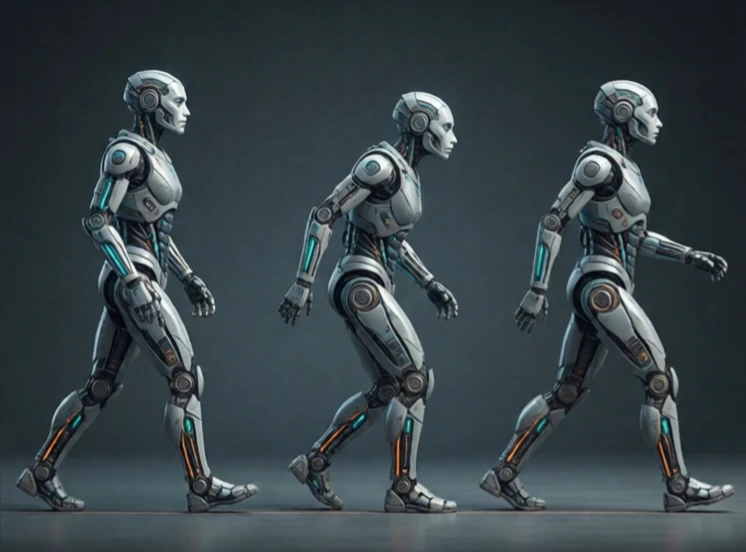
步态是指腿式机器人的运动模式。它描述了腿部的迈步方式、每只脚着地的时间以及身体如何调整重心以保持平衡。行走、小跑、跑步和跳跃都是步态。
动物在不同的速度下会采用不同的步态。马会走、慢跑、快跑和疾驰。腿式机器人也是如此。波士顿动力公司的Spot机器人以中等速度慢跑。麻省理工学院的Cheetah机器人则可以在慢跑、跳跃和疾驰之间切换。每种步态都有不同的占空比,即脚与地面接触的时间比例。
常见的机器人步态
- 走路:一步一步,稳稳地,慢慢地走。
- 小跑:对角线双步,速度较快,稳定性中等。
- 束缚姿势:前腿并拢,后腿并拢。
- 疾驰:不对称、快速、动感。
- 单腿并拢:双腿同时跳跃,一些跳跃机器人使用这种方式。
选择步态需要在速度、稳定性和能量效率之间进行权衡。行走稳定但速度慢,奔跑速度快但有跌倒的风险。需要承载重物的机器人可能会选择行走,而需要快速移动的机器人可能会选择小跑。控制器还必须处理步态之间的转换。马不会刻意地从小跑切换到疾驰,而机器人则必须预先规划,平滑地调整腿部动作的时机和身体姿态。步态是力学、控制和生物学交汇之处。
Comments
No comments yet. Be the first to share a thought.
Leave a comment