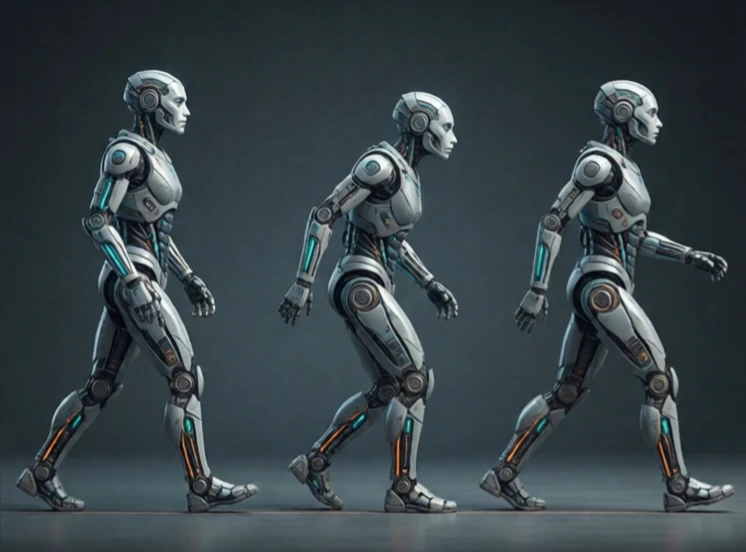
La marcha es el patrón de movimiento de un robot con patas. Describe cómo dan los pasos las piernas, cuánto tiempo permanece cada pie en el suelo y cómo se desplaza el cuerpo para mantener el equilibrio. Caminar, trotar, correr y saltar son ejemplos de marcha.
Los animales utilizan diferentes andares a distintas velocidades. Un caballo camina, trota, galopa y corre. Los robots con patas hacen lo mismo. Spot, de Boston Dynamics, trota a velocidad moderada. El Cheetah del MIT pasa del trote al salto y al galope. Cada andar tiene un factor de apoyo diferente, que es la fracción de tiempo que una pata permanece en el suelo.
Marchas comunes de los robots
- Caminar: un pie a la vez, con paso firme y despacio.
- Trote: pares diagonales, más rápido, estabilidad moderada.
- Atado: patas delanteras juntas, patas traseras juntas.
- Galope: asimétrico, rápido, dinámico.
- Salto: ambas piernas juntas, utilizado por algunos robots saltadores.
Elegir un tipo de marcha implica un equilibrio entre velocidad, estabilidad y eficiencia energética. Caminar es estable pero lento. Correr es rápido pero conlleva riesgo de caídas. Un robot que necesite transportar una carga pesada podría usar la marcha. Uno que necesite cubrir terreno rápidamente podría usar el trote. El controlador también debe gestionar las transiciones entre marchas. Un caballo no piensa en cambiar del trote al galope. Un robot debe planificarlo, ajustando la sincronización de las piernas y la postura corporal con fluidez. La marcha es donde convergen la mecánica, el control y la biología.
Comments
No comments yet. Be the first to share a thought.
Leave a comment