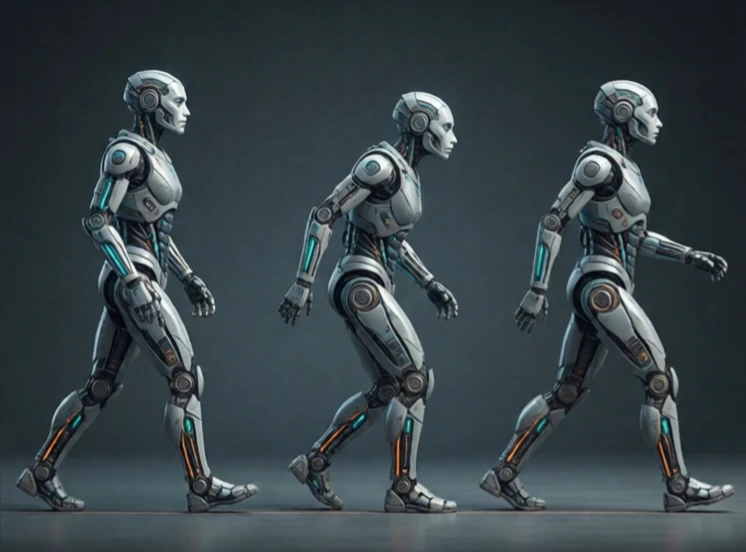
歩行とは、脚式ロボットの動きのパターンを指します。脚の踏み出し方、各足が地面に接地している時間、バランスを保つために体がどのように動くかなどを記述します。歩行、速歩、走行、跳躍はすべて歩行の一種です。
動物は速度に応じて様々な歩き方をする。馬は歩く、速歩する、駆け足する、疾走する。脚式ロボットも同様だ。ボストン・ダイナミクスのSpotは中速で速歩する。MITのCheetahは速歩から跳躍、疾走へと移行する。それぞれの歩き方には、足が地面についている時間の割合であるデューティファクターが異なる。
一般的なロボットの歩行パターン
- 歩く:片足ずつ、安定した姿勢で、ゆっくりと。
- 速歩:対角線上のペア、より速く、中程度の安定性。
- 拘束状態:前脚同士、後脚同士を揃える。
- ギャロップ:非対称で、速く、ダイナミック。
- ホップ:両足を同時に動かす動作で、一部の跳躍ロボットが使用する。
歩行様式の選択は、速度、安定性、エネルギー効率のトレードオフです。歩行は安定していますが速度が遅く、走行は速いですが転倒のリスクがあります。重い荷物を運ぶ必要があるロボットは歩行、素早く移動する必要があるロボットは速歩を使うでしょう。コントローラーは歩行様式間の遷移も処理しなければなりません。馬は速歩からギャロップへの切り替えを意識的に考えることはありませんが、ロボットは脚のタイミングや体の姿勢をスムーズに調整しながら、それを計画する必要があります。歩行は、力学、制御、生物学が交わる領域なのです。
Comments
No comments yet. Be the first to share a thought.
Leave a comment