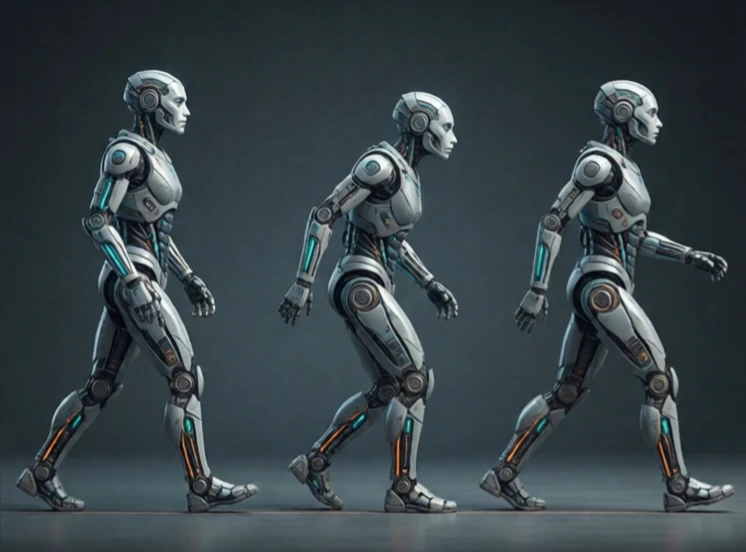
Gaya berjalan adalah pola pergerakan robot berkaki. Gaya berjalan menggambarkan bagaimana kaki melangkah, berapa lama setiap kaki berada di tanah, dan bagaimana tubuh bergeser untuk menjaga keseimbangan. Berjalan, berlari kecil, berlari, dan melompat semuanya adalah gaya berjalan.
Hewan menggunakan gaya berjalan yang berbeda pada kecepatan yang berbeda. Kuda berjalan, berlari kecil (trot), berlari sedang (canter), dan berlari kencang (gallop). Robot berkaki melakukan hal yang sama. Spot dari Boston Dynamics menggunakan gaya berjalan trot pada kecepatan sedang. Cheetah dari MIT beralih dari trot ke melompat (bound) hingga berlari kencang (gallop). Setiap gaya berjalan memiliki faktor tugas yang berbeda, yaitu fraksi waktu kaki berada di tanah.
Pola gerak robot umum
- Berjalan: satu kaki pada satu waktu, stabil, perlahan.
- Trot: pasangan diagonal, lebih cepat, stabilitas sedang.
- Terikat: kaki depan rapat, kaki belakang rapat.
- Gallop: asimetris, cepat, dinamis.
- Melompat: kedua kaki bersamaan, digunakan oleh beberapa robot pelompat.
Memilih gaya berjalan merupakan pertimbangan antara kecepatan, stabilitas, dan efisiensi energi. Berjalan stabil tetapi lambat. Berlari cepat tetapi berisiko jatuh. Robot yang perlu membawa beban berat mungkin menggunakan gaya berjalan. Robot yang perlu menempuh jarak dengan cepat mungkin menggunakan gaya berlari kecil (trot). Pengontrol juga harus menangani transisi antar gaya berjalan. Seekor kuda tidak berpikir untuk beralih dari trot ke gallop. Robot harus merencanakannya, menyesuaikan waktu gerak kaki dan postur tubuh dengan mulus. Gaya berjalan adalah tempat bertemunya mekanika, kontrol, dan biologi.
Comments
No comments yet. Be the first to share a thought.
Leave a comment