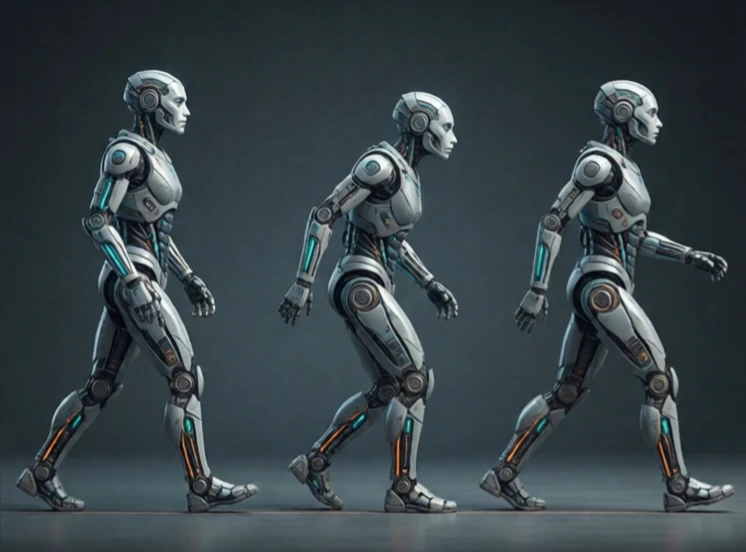
La démarche désigne le mode de déplacement d'un robot bipède. Elle décrit la façon dont les jambes posent le pied au sol, le temps de contact de chaque pied avec le sol et les mouvements du corps nécessaires au maintien de l'équilibre. La marche, le trot, la course et le saut sont autant de démarches.
Les animaux utilisent différentes allures à différentes vitesses. Un cheval marche, trotte, galope et fait de même. Les robots bipèdes fonctionnent de la même manière. Spot, de Boston Dynamics, utilise le trot à vitesse modérée. Le Cheetah du MIT passe du trot au bond puis au galop. Chaque allure a un facteur d'appui différent, c'est-à-dire la fraction de temps pendant laquelle une patte est en contact avec le sol.
démarches courantes des robots
- Marcher : un pied après l'autre, de façon stable et lente.
- Trot : paires diagonales, plus rapide, stabilité modérée.
- Liés : pattes avant jointes, pattes arrière jointes.
- Galop : asymétrique, rapide, dynamique.
- Sauter : les deux jambes ensemble, utilisé par certains robots sauteurs.
Choisir une allure implique un compromis entre vitesse, stabilité et efficacité énergétique. La marche est stable mais lente. La course est rapide mais comporte un risque de chute. Un robot devant transporter une charge lourde pourrait utiliser la marche. Un robot devant se déplacer rapidement pourrait utiliser le trot. Le système de contrôle doit également gérer les transitions entre les allures. Un cheval ne pense pas à passer du trot au galop. Un robot doit planifier cette transition, en ajustant la synchronisation des mouvements des pattes et la posture du corps de manière fluide. L'allure est le point de rencontre entre la mécanique, le contrôle et la biologie.
Comments
No comments yet. Be the first to share a thought.
Leave a comment