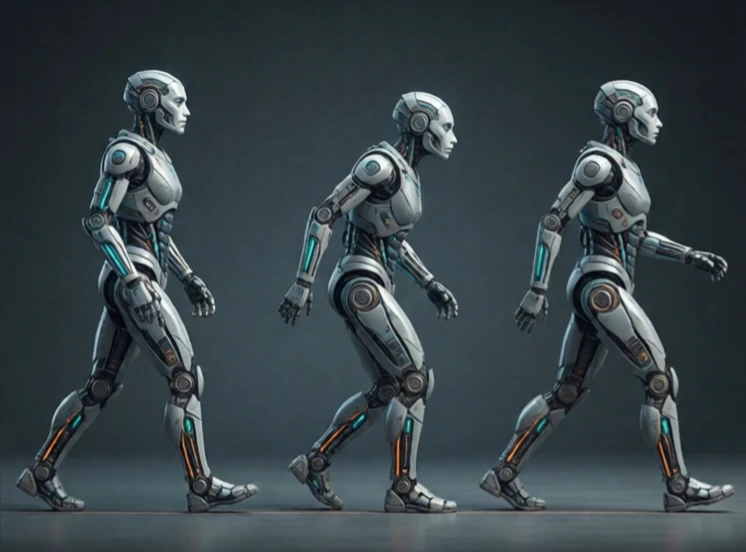
Een gangpatroon is de manier waarop een robot met poten beweegt. Het beschrijft hoe de poten stappen zetten, hoe lang elke voet op de grond blijft en hoe het lichaam zich verplaatst om het evenwicht te bewaren. Lopen, draven, rennen en huppelen zijn allemaal gangpatronen.
Dieren gebruiken verschillende gangen bij verschillende snelheden. Een paard loopt, draaft, galoppeert en rent. Robots met poten doen hetzelfde. Spot van Boston Dynamics gebruikt een draf op een gematigde snelheid. De MIT Cheetah schakelt over van draf naar sprong en galop. Elke gang heeft een andere duty factor, de fractie van de tijd dat een poot de grond raakt.
Veelvoorkomende robotbewegingen
- Lopen: één voet tegelijk, stabiel, langzaam.
- Draf: diagonale paren, sneller, gemiddelde stabiliteit.
- Gebonden: voorpoten bij elkaar, achterpoten bij elkaar.
- Galop: asymmetrisch, snel, dynamisch.
- Hop: beide benen tegelijk, gebruikt door sommige springende robots.
De keuze voor een gang is een afweging tussen snelheid, stabiliteit en energie-efficiëntie. Lopen is stabiel maar langzaam. Rennen is snel, maar brengt het risico op vallen met zich mee. Een robot die een zware last moet dragen, kan het beste lopen. Een robot die snel grote afstanden moet afleggen, kan het beste draven. De controller moet ook de overgangen tussen de gangen kunnen regelen. Een paard denkt er niet over na om van draf naar galop over te schakelen. Een robot moet dit plannen en de timing van de beenbewegingen en de lichaamshouding soepel aanpassen. Gang is het punt waar mechanica, besturing en biologie samenkomen.
Comments
No comments yet. Be the first to share a thought.
Leave a comment