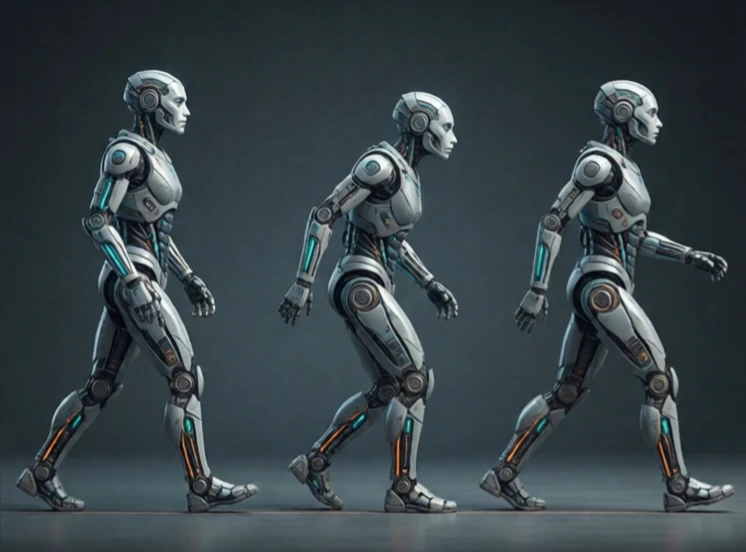
Chód to sposób poruszania się robota poruszającego się nogami. Opisuje on sposób stawiania kroków przez nogi, czas, przez jaki każda stopa dotyka podłoża, oraz sposób, w jaki ciało porusza się, aby utrzymać równowagę. Chodzenie, kłus, bieg i podskoki to chody.
Zwierzęta używają różnych chodów w różnym tempie. Koń kroczy, kłusuje, galopuje i galopuje. Roboty poruszające się na nogach robią to samo. Spot firmy Boston Dynamics porusza się kłusem z umiarkowaną prędkością. Cheetah z MIT przechodzi z kłusa do galopu. Każdy chód ma inny współczynnik obciążenia, czyli ułamek czasu, przez jaki stopa dotyka podłoża.
Typowe chody robotów
- Chodzenie: jedną nogą na raz, stabilne, powolne.
- Kłus: pary diagonalne, szybszy, umiarkowana stabilność.
- Związane: przednie nogi razem, tylne nogi razem.
- Galop: asymetryczny, szybki, dynamiczny.
- Skakanie: obie nogi razem, używane przez niektóre skaczące roboty.
Wybór chodu to kompromis między szybkością, stabilnością i efektywnością energetyczną. Chód jest stabilny, ale powolny. Bieg jest szybki, ale wiąże się z ryzykiem upadku. Robot, który musi przenosić ciężki ładunek, może użyć stępa. Robot, który musi szybko pokonywać dystans, może użyć kłusa. Kontroler musi również obsługiwać przejścia między chodami. Koń nie myśli o przejściu z kłusa do galopu. Robot musi to zaplanować, płynnie dostosowując tempo pracy nóg i postawę ciała. Chód to miejsce, w którym spotykają się mechanika, kontrola i biologia.
Comments
No comments yet. Be the first to share a thought.
Leave a comment