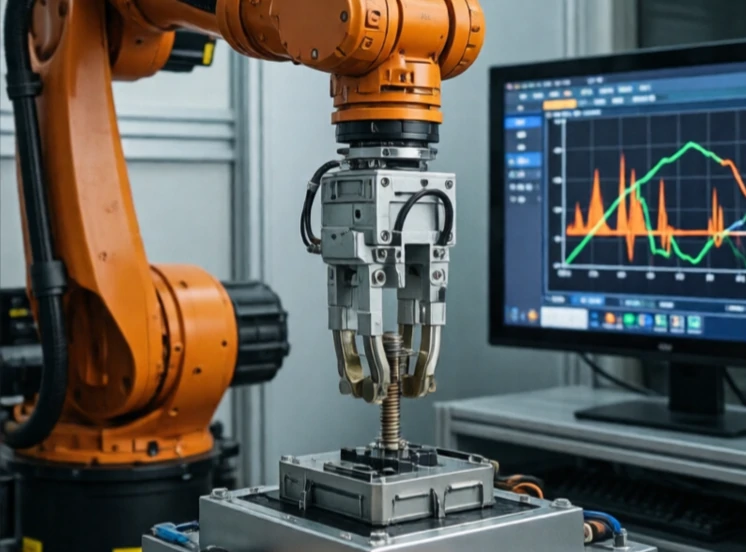
Điều khiển lực quy định robot đẩy hoặc kéo mạnh đến mức nào. Điều khiển vị trí cho biết robot đi đến đâu. Điều khiển lực cho biết robot đẩy với lực như thế nào. Sự khác biệt này rất quan trọng khi robot tương tác với vật thể có thể bị vỡ hoặc biến dạng.
Mài, đánh bóng, loại bỏ bavia và lắp ráp đều yêu cầu kiểm soát lực. Một robot đánh bóng bề mặt cong phải duy trì áp lực không đổi ngay cả khi bề mặt di chuyển. Một robot lắp đặt đầu nối phải đẩy đủ mạnh để khớp nối nhưng không quá mạnh đến mức làm gãy. Các cảm biến lực ở cổ tay đo lực tiếp xúc và truyền dữ liệu trở lại bộ điều khiển.
Các phương pháp kiểm soát lực lượng
- Kiểm soát lực lượng trực tiếp: duy trì lực lượng mục tiêu.
- Kiểm soát trở kháng: điều chỉnh mối quan hệ giữa lực và chuyển động.
- Điều khiển lai: điều khiển vị trí theo một số hướng, điều khiển lực theo các hướng khác.
- Ước lượng lực không cần cảm biến: suy ra lực từ dòng điện của động cơ.
- Cơ chế đàn hồi: lò xo thụ động hấp thụ lực dư thừa.
Điều khiển lực khó hơn điều khiển vị trí vì tiếp xúc là phi tuyến tính. Ngay khi dụng cụ chạm vào bề mặt, động lực học sẽ thay đổi. Bộ điều khiển phải chuyển đổi chế độ một cách mượt mà. Nó cũng cần một cảm biến lực có độ nhiễu thấp và băng thông cao. Nếu không có khả năng điều khiển lực tốt, robot không thể thực hiện các nhiệm vụ mà con người làm một cách dễ dàng: lau cửa sổ, siết chặt bu lông hoặc lắp ráp hai bộ phận lại với nhau. Khi robot được đưa ra khỏi lồng và vào không gian làm việc của con người, khả năng điều khiển lực trở nên thiết yếu. Đó là sự khác biệt giữa một robot va chạm mạnh vào đồ vật và một robot chạm vào chúng một cách nhẹ nhàng.
Comments (2)
Leave a comment