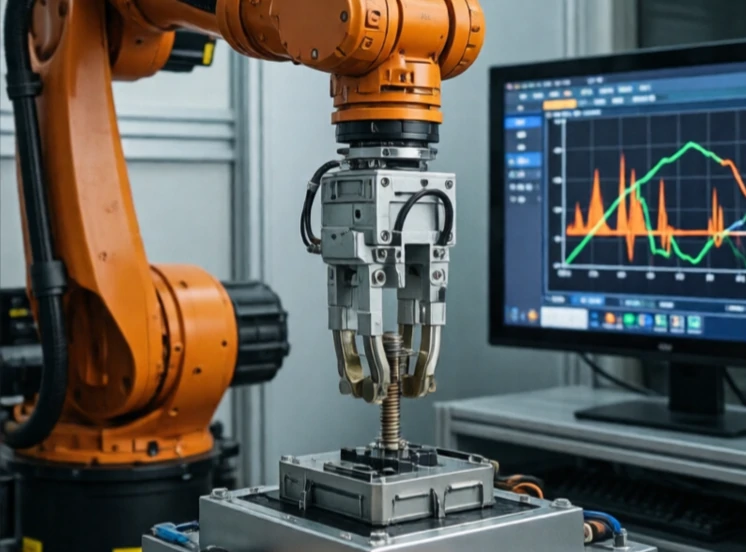
बल नियंत्रण यह नियंत्रित करता है कि रोबोट कितनी ताकत से धक्का देता है या खींचता है। स्थिति नियंत्रण बताता है कि यहाँ जाओ। बल नियंत्रण बताता है कि इतनी ताकत से धक्का दो। यह अंतर तब मायने रखता है जब रोबोट किसी ऐसी चीज के संपर्क में आता है जो टूट सकती है या विकृत हो सकती है।
ग्राइंडिंग, पॉलिशिंग, डिबरिंग और असेंबली, इन सभी कार्यों में बल नियंत्रण आवश्यक है। घुमावदार सतह को पॉलिश करने वाले रोबोट को सतह के हिलने पर भी स्थिर दबाव बनाए रखना होता है। कनेक्टर लगाने वाले रोबोट को उसे ठीक से बिठाने के लिए पर्याप्त बल लगाना पड़ता है, लेकिन इतना भी नहीं कि वह टूट जाए। कलाई पर लगे बल सेंसर संपर्क बल को मापते हैं और इसकी जानकारी नियंत्रक को भेजते हैं।
बल नियंत्रण दृष्टिकोण
- प्रत्यक्ष बल नियंत्रण: लक्षित बल को बनाए रखना।
- प्रतिबाधा नियंत्रण: बल और गति के बीच संबंध को विनियमित करना।
- हाइब्रिड नियंत्रण: कुछ दिशाओं में स्थिति नियंत्रण, अन्य दिशाओं में बल नियंत्रण।
- सेंसर रहित बल अनुमान: मोटर धारा से बल का अनुमान लगाना।
- लचीले तंत्र: निष्क्रिय स्प्रिंग अतिरिक्त बल को अवशोषित करते हैं।
बल नियंत्रण, स्थिति नियंत्रण से अधिक कठिन है क्योंकि संपर्क अरैखिक होता है। जैसे ही उपकरण सतह को छूता है, गतिकी बदल जाती है। नियंत्रक को सुचारू रूप से मोड बदलना चाहिए। इसके लिए कम शोर और उच्च बैंडविड्थ वाले बल संवेदक की भी आवश्यकता होती है। अच्छे बल नियंत्रण के बिना, रोबोट वे कार्य नहीं कर सकते जो मनुष्य आसानी से कर लेते हैं: खिड़की पोंछना, बोल्ट कसना या दो भागों को आपस में जोड़ना। जैसे-जैसे रोबोट पिंजरों से निकलकर मानव परिवेश में प्रवेश करते हैं, बल नियंत्रण अनिवार्य हो जाता है। यही अंतर है एक ऐसे रोबोट में जो चीजों से टकराता है और एक ऐसे रोबोट में जो उन्हें कोमलता से छूता है।
Comments (2)
Leave a comment