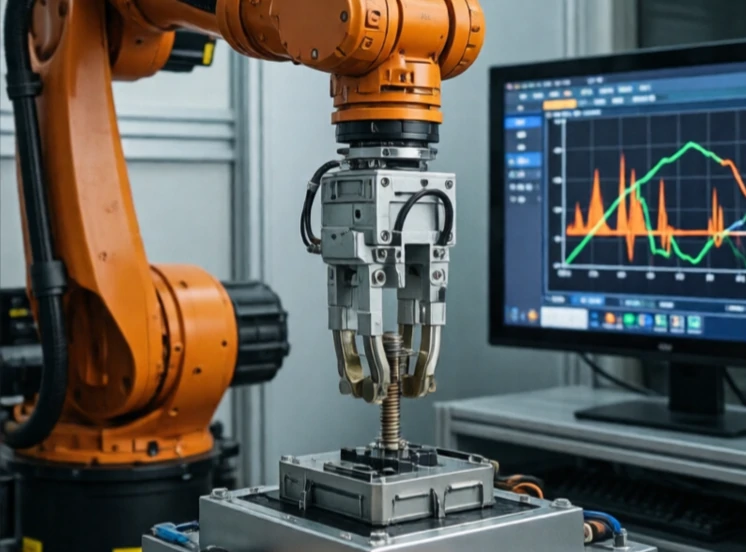
Die Kraftregelung steuert, wie stark ein Roboter drückt oder zieht. Die Positionsregelung gibt vor, wo er hinfahren soll. Die Kraftregelung gibt vor, mit welcher Kraft er drücken soll. Dieser Unterschied ist wichtig, wenn der Roboter mit einem Objekt interagiert, das zerbrechen oder sich verformen kann.
Schleifen, Polieren, Entgraten und Montieren erfordern allesamt eine präzise Kraftregelung. Ein Roboter, der eine gekrümmte Oberfläche poliert, muss den Druck konstant halten, selbst wenn sich die Oberfläche bewegt. Ein Roboter, der einen Stecker einsetzt, muss genügend Druck ausüben, um ihn sicher zu fixieren, aber nicht so viel, dass er bricht. Kraftsensoren am Handgelenk messen die Kontaktkraft und übermitteln sie an die Steuerung.
Kraftregelungsansätze
- Direkte Kraftsteuerung: Aufrechterhaltung einer Zielkraft.
- Impedanzregelung: Regulierung des Verhältnisses zwischen Kraft und Bewegung.
- Hybridsteuerung: Positionssteuerung in einigen Richtungen, Kraftsteuerung in anderen.
- Sensorlose Kraftschätzung: Ableitung der Kraft aus dem Motorstrom.
- Nachgiebige Mechanismen: Passive Federn absorbieren überschüssige Kraft.
Die Kraftregelung ist schwieriger als die Positionsregelung, da der Kontakt nichtlinear ist. Sobald das Werkzeug die Oberfläche berührt, ändert sich die Dynamik. Der Regler muss die Modi sanft umschalten. Er benötigt außerdem einen Kraftsensor mit geringem Rauschen und hoher Bandbreite. Ohne eine präzise Kraftregelung können Roboter Aufgaben nicht ausführen, die Menschen mühelos erledigen: ein Fenster putzen, eine Schraube festziehen oder zwei Teile zusammenfügen. Da Roboter zunehmend in den öffentlichen Raum vordringen, wird die Kraftregelung unerlässlich. Sie entscheidet darüber, ob ein Roboter gegen Gegenstände stößt oder sie sanft berührt.
Comments (2)
Leave a comment