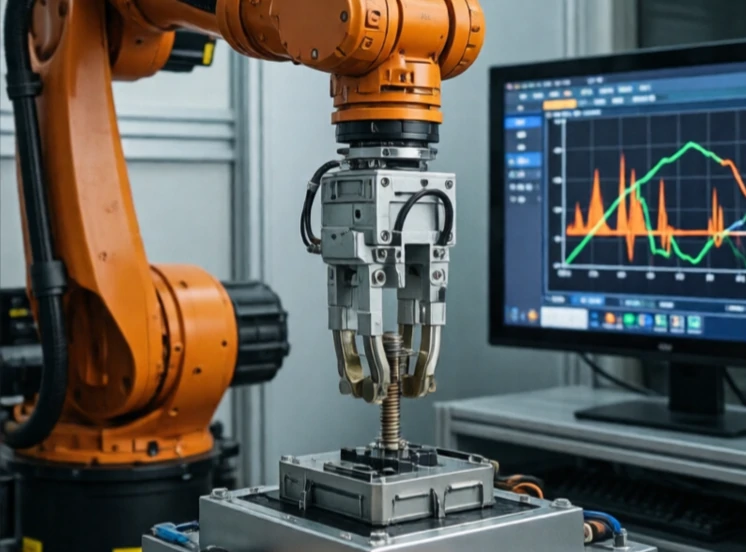
Controlul forței reglează cât de tare împinge sau trage un robot. Controlul poziției spune să mergeți aici. Controlul forței spune să împingeți cu această forță. Diferența contează atunci când robotul interacționează cu ceva care se poate rupe sau deforma.
Șlefuirea, lustruirea, debavurarea și asamblarea necesită controlul forței. Un robot care lustruiește o suprafață curbată trebuie să mențină o presiune constantă chiar și atunci când suprafața se mișcă. Un robot care introduce un conector trebuie să împingă suficient de tare pentru a-l fixa, dar nu atât de tare încât să se rupă. Senzorii de forță de la încheietura mâinii măsoară forța de contact și o transmit înapoi controlerului.
Abordări de control al forței
- Controlul direct al forței: menținerea unei forțe țintă.
- Controlul impedanței: reglează relația dintre forță și mișcare.
- Control hibrid: controlul poziției în unele direcții, controlul forței în altele.
- Estimarea forței fără senzori: deducerea forței din curentul motorului.
- Mecanisme conforme: arcurile pasive absorb excesul de forță.
Controlul forței este mai dificil decât controlul poziției, deoarece contactul este neliniar. În momentul în care scula atinge suprafața, dinamica se schimbă. Controlerul trebuie să comute lin modurile. De asemenea, are nevoie de un senzor de forță cu zgomot redus și lățime de bandă mare. Fără un control bun al forței, roboții nu pot îndeplini sarcini pe care oamenii le îndeplinesc cu ușurință: ștergerea unui geam, strângerea unui șurub sau montarea a două piese. Pe măsură ce roboții se mișcă din cuști și intră în spațiile umane, controlul forței devine esențial. Este diferența dintre un robot care se izbește de lucruri și unul care le atinge ușor.
Comments (2)
Leave a comment