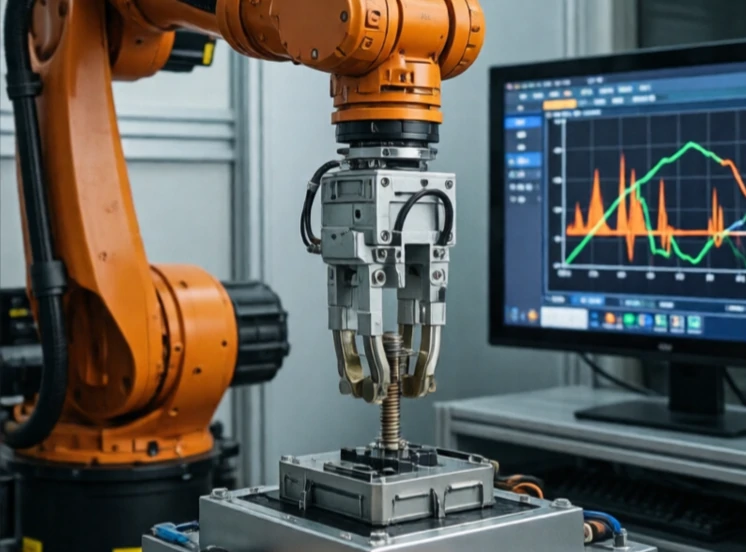
힘 제어는 로봇이 밀거나 당기는 강도를 조절합니다. 위치 제어는 '여기로 이동'을 지시하고, 힘 제어는 '이만큼의 힘으로 밀기'를 지시합니다. 로봇이 파손되거나 변형될 수 있는 물체와 상호 작용할 때 이 두 제어 방식의 차이가 중요해집니다.
연삭, 연마, 디버링 및 조립 작업 모두 힘 제어가 필요합니다. 곡면을 연마하는 로봇은 표면이 움직이는 동안에도 일정한 압력을 유지해야 합니다. 커넥터를 삽입하는 로봇은 커넥터가 제대로 장착될 만큼 충분히 강하게 밀어야 하지만, 파손될 정도로 강하게 밀어서는 안 됩니다. 로봇 손목에 장착된 힘 센서는 접촉력을 측정하여 컨트롤러에 전달합니다.
힘 제어 접근법
- 직접 병력 통제: 목표 병력을 유지합니다.
- 임피던스 제어: 힘과 운동 사이의 관계를 조절합니다.
- 하이브리드 제어: 일부 방향에서는 위치 제어, 다른 방향에서는 힘 제어.
- 센서리스 방식의 힘 추정: 모터 전류로부터 힘을 추론합니다.
- 순응 메커니즘: 수동 스프링은 과도한 힘을 흡수합니다.
접촉이 비선형적이기 때문에 힘 제어는 위치 제어보다 훨씬 어렵습니다. 도구가 표면에 닿는 순간 역학적 특성이 변하기 때문입니다. 컨트롤러는 모드를 부드럽게 전환해야 하며, 저잡음 및 고대역폭의 힘 센서도 필요합니다. 우수한 힘 제어 기능이 없다면 로봇은 창문 닦기, 볼트 조이기, 부품 조립과 같이 사람이 쉽게 할 수 있는 작업을 수행할 수 없습니다. 로봇이 실험실을 벗어나 인간의 생활 공간으로 나아갈수록 힘 제어는 필수 불가결한 요소가 됩니다. 로봇이 사물에 부딪히는 것과 부드럽게 접촉하는 것의 차이를 결정짓는 것이 바로 힘 제어입니다.
Comments (2)
Leave a comment