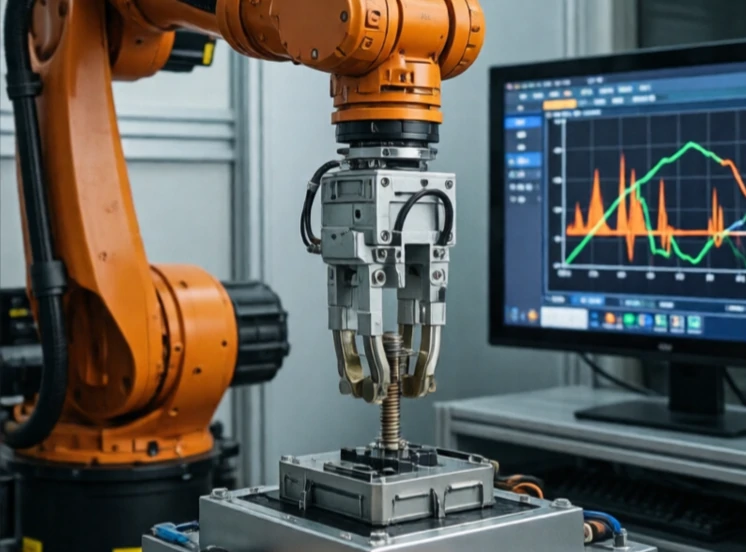
Kontrola siły reguluje siłę, z jaką robot pcha lub ciągnie. Kontrola położenia mówi: przejdź tutaj. Kontrola siły mówi: pchaj z taką siłą. Różnica ma znaczenie, gdy robot wchodzi w interakcję z czymś, co może się zepsuć lub odkształcić.
Szlifowanie, polerowanie, gratowanie i montaż wymagają kontroli siły. Robot polerujący zakrzywioną powierzchnię musi utrzymywać stały nacisk, nawet gdy powierzchnia się porusza. Robot wkładający złącze musi naciskać wystarczająco mocno, aby je osadzić, ale nie tak mocno, aby pękło. Czujniki siły w nadgarstku mierzą siłę nacisku i przekazują ją do sterownika.
Podejścia do kontroli siły
- Bezpośrednie dowodzenie siłami: utrzymanie sił docelowych.
- Kontrola impedancji: reguluje związek między siłą i ruchem.
- Sterowanie hybrydowe: sterowanie położeniem w niektórych kierunkach, sterowanie siłą w innych.
- Oszacowanie siły bez użycia czujników: wnioskowanie o sile na podstawie prądu silnika.
- Mechanizmy podatne: sprężyny pasywne pochłaniają nadmiar siły.
Kontrola siły jest trudniejsza niż kontrola położenia, ponieważ kontakt jest nieliniowy. W momencie dotknięcia powierzchni przez narzędzie dynamika ulega zmianie. Kontroler musi płynnie przełączać tryby. Wymaga również czujnika siły o niskim poziomie szumów i dużej przepustowości. Bez dobrej kontroli siły roboty nie mogą wykonywać zadań, które ludzie wykonują z łatwością: wycierania okna, dokręcania śrub czy łączenia dwóch części. Wraz z przemieszczaniem się robotów z klatek do przestrzeni ludzkich, kontrola siły staje się niezbędna. To właśnie odróżnia robota, który zderza się z przedmiotami, od takiego, który dotyka ich delikatnie.
Comments (2)
Leave a comment