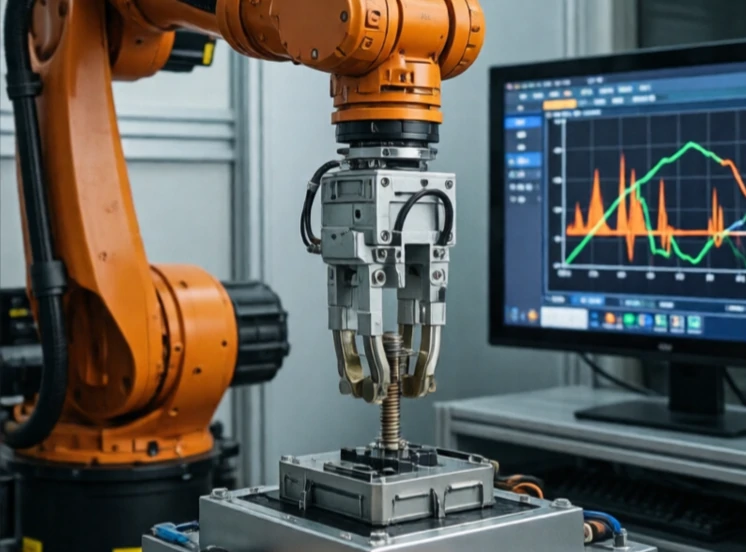
力控控制機器人推拉的力道。位置控制指示機器人移動到此處,而力控則指示機器人以多大的力推。當機器人與可能損壞或變形的物體互動時,這種差異至關重要。
研磨、拋光、去毛邊和組裝都需要力控制。拋光曲面的機器人必須保持恆定的壓力,即使曲面移動也是如此。插入連接器的機器人必須施加足夠的力使其就位,但又不能過大導致連接器斷裂。位於手腕的力傳感器測量接觸力並將其反饋給控制器。
力控制方法
- 直接力控制:保持目標力。
- 阻抗控制:調節力與運動之間的關係。
- 混合控制:某些方向進行位置控制,其他方向進行力控制。
- 無感測器力估計:根據馬達電流推斷力。
- 柔性機構:被動彈簧吸收多餘的力。
力控制比位置控制更難,因為接觸是非線性的。工具接觸物體表面的瞬間,動力學特性就會改變。控制器必須平滑地切換模式。它還需要一個低雜訊、高頻寬的力感測器。如果沒有良好的力道控制,機器人就無法輕鬆完成人類能夠完成的任務:擦拭窗戶、擰緊螺栓或組裝兩個零件。隨著機器人走出籠子,進入人類空間,力控制變得至關重要。它決定了機器人會撞到物體還是會輕柔地觸碰物體。
Comments (2)
Leave a comment