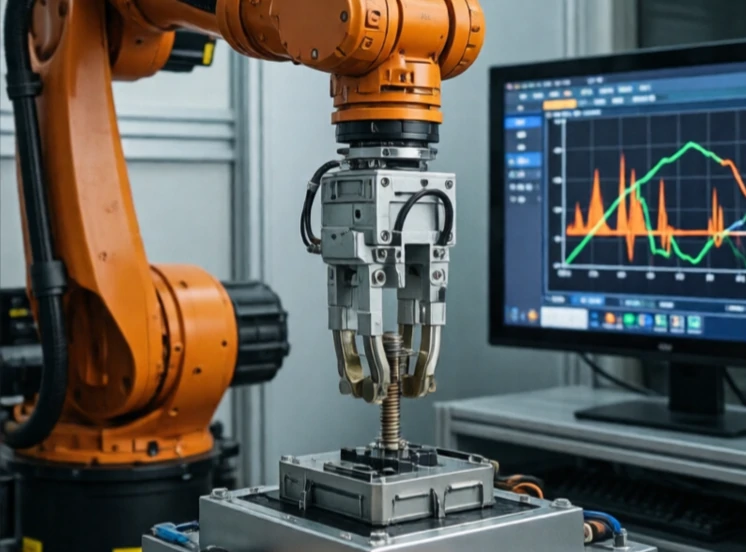
El control de fuerza regula la intensidad con la que un robot empuja o tira. El control de posición indica dónde debe ir. El control de fuerza indica con qué intensidad debe empujar. La diferencia es crucial cuando el robot interactúa con algo que puede romperse o deformarse.
El rectificado, el pulido, el desbarbado y el ensamblaje requieren control de fuerza. Un robot que pule una superficie curva debe mantener una presión constante incluso cuando la superficie se mueve. Un robot que inserta un conector debe ejercer la fuerza suficiente para fijarlo, pero no tanta como para romperlo. Los sensores de fuerza en la muñeca miden la fuerza de contacto y la envían al controlador.
Enfoques de control de fuerzas
- Control directo de la fuerza: mantener una fuerza objetivo.
- Control de impedancia: regular la relación entre fuerza y movimiento.
- Control híbrido: control de posición en algunas direcciones, control de fuerza en otras.
- Estimación de fuerza sin sensores: infiere la fuerza a partir de la corriente del motor.
- Mecanismos flexibles: los resortes pasivos absorben el exceso de fuerza.
El control de fuerza es más complejo que el control de posición, ya que el contacto no es lineal. En el instante en que la herramienta toca la superficie, la dinámica cambia. El controlador debe cambiar de modo con suavidad. Además, requiere un sensor de fuerza con bajo nivel de ruido y amplio ancho de banda. Sin un buen control de fuerza, los robots no pueden realizar tareas que los humanos hacen con facilidad: limpiar una ventana, apretar un tornillo o ensamblar dos piezas. A medida que los robots salen de las jaulas y se integran en los espacios humanos, el control de fuerza se vuelve esencial. Es la diferencia entre un robot que choca contra las cosas y uno que las toca con delicadeza.
Comments (2)
Leave a comment