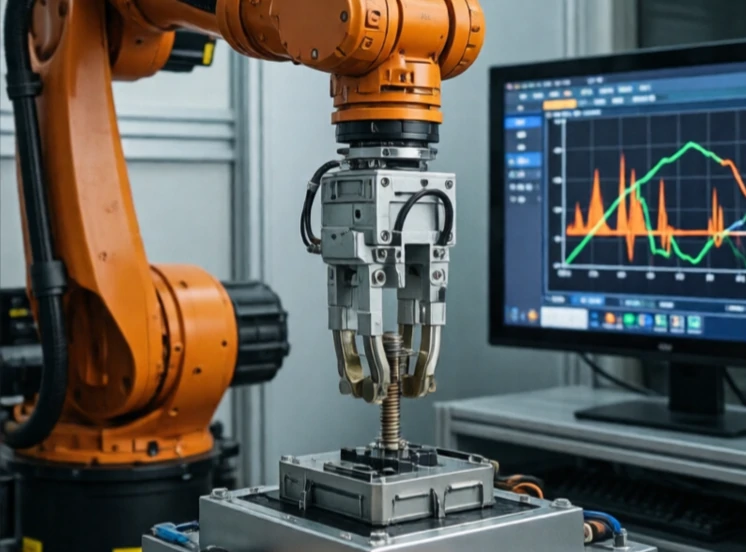
Управление силой регулирует, насколько сильно робот толкает или тянет. Управление положением указывает «идите сюда». Управление силой указывает «толкайте с такой-то силой». Разница имеет значение, когда робот взаимодействует с чем-то, что может сломаться или деформироваться.
Шлифовка, полировка, удаление заусенцев и сборка — все эти процессы требуют контроля силы. Робот, полирующий изогнутую поверхность, должен поддерживать постоянное давление даже при движении поверхности. Робот, вставляющий разъем, должен приложить достаточное усилие для его фиксации, но не настолько сильное, чтобы он сломался. Датчики силы на запястье измеряют силу контакта и передают ее контроллеру.
Подходы к управлению силой
- Прямой контроль силы: поддержание заданного значения силы.
- Регулирование импеданса: регулирование соотношения между силой и движением.
- Гибридное управление: позиционное управление в одних направлениях, силовое управление в других.
- Бессенсорная оценка силы: определение силы на основе тока двигателя.
- Гибкие механизмы: пассивные пружины поглощают избыточную силу.
Управление силой сложнее, чем управление положением, потому что контакт нелинейный. В момент касания инструмента поверхности динамика меняется. Контроллер должен плавно переключать режимы. Ему также необходим датчик силы с низким уровнем шума и высокой пропускной способностью. Без хорошего управления силой роботы не могут выполнять задачи, которые люди выполняют с легкостью: протирание окна, затягивание болта или соединение двух деталей. По мере того, как роботы выходят из клеток и проникают в человеческое пространство, управление силой становится крайне важным. Это разница между роботом, который врезается в предметы, и роботом, который прикасается к ним бережно.
Comments (2)
Leave a comment