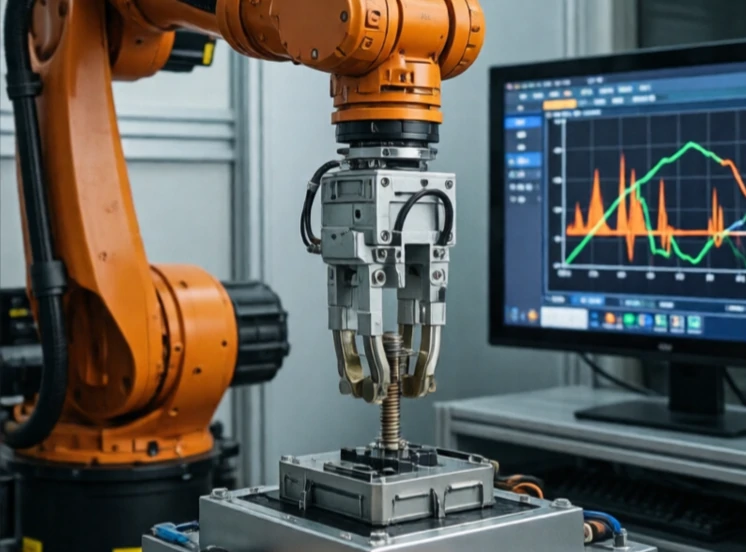
Kraftstyring regulerer, hvor hårdt en robot skubber eller trækker. Positionsstyring siger "gå her". Kraftstyring siger "skub med denne kraft". Forskellen betyder noget, når robotten interagerer med noget, der kan gå i stykker eller deformeres.
Slibning, polering, afgratning og montering kræver alle kraftstyring. En robot, der polerer en buet overflade, skal opretholde et konstant tryk, selvom overfladen bevæger sig. En robot, der indsætter et stik, skal trykke hårdt nok til at sætte det på plads, men ikke så hårdt, at det knækker. Kraftsensorer ved håndleddet måler kontaktkraften og sender den tilbage til controlleren.
Tilgange til kraftkontrol
- Direkte kraftkontrol: opretholde en målstyrke.
- Impedanskontrol: regulerer forholdet mellem kraft og bevægelse.
- Hybridstyring: positionsstyring i nogle retninger, kraftstyring i andre.
- Sensorløs kraftestimering: udled kraft fra motorstrøm.
- Fleksible mekanismer: passive fjedre absorberer overskydende kraft.
Kraftkontrol er sværere end positionskontrol, fordi kontakt er ikke-lineær. I det øjeblik værktøjet rører overfladen, ændrer dynamikken sig. Styringen skal skifte tilstand gnidningsløst. Den har også brug for en kraftsensor med lav støj og høj båndbredde. Uden god kraftkontrol kan robotter ikke udføre opgaver, som mennesker gør med lethed: at tørre et vindue af, stramme en bolt eller sætte to dele sammen. Når robotter bevæger sig ud af bure og ind i menneskelige rum, bliver kraftkontrol afgørende. Det er forskellen på en robot, der kører ind i ting, og en, der rører dem forsigtigt.
Comments (2)
Leave a comment