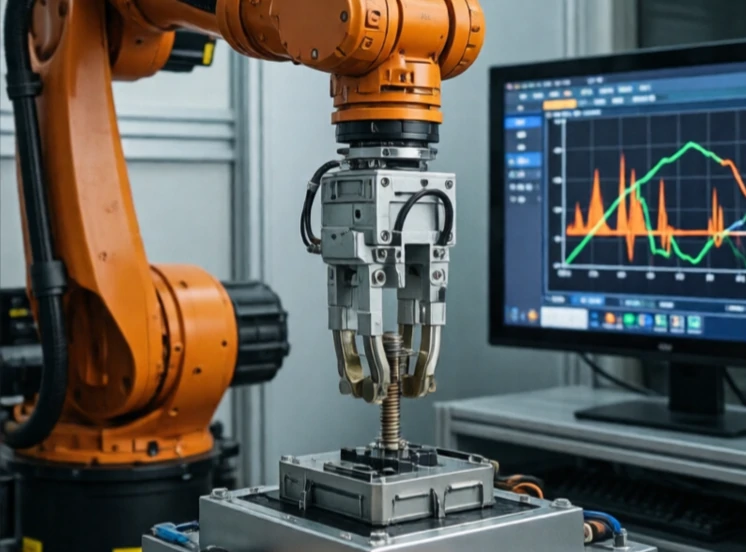
力控控制机器人推拉的力度。位置控制指示机器人移动到此处,而力控则指示机器人以多大的力推。当机器人与可能损坏或变形的物体交互时,这种区别至关重要。
研磨、抛光、去毛刺和装配都需要力控制。抛光曲面的机器人必须保持恒定的压力,即使曲面移动也是如此。插入连接器的机器人必须施加足够的力使其就位,但又不能过大导致连接器断裂。位于手腕处的力传感器测量接触力并将其反馈给控制器。
力控制方法
- 直接力控制:保持目标力。
- 阻抗控制:调节力与运动之间的关系。
- 混合控制:某些方向进行位置控制,其他方向进行力控制。
- 无传感器力估计:根据电机电流推断力。
- 柔性机构:被动弹簧吸收多余的力。
力控制比位置控制更难,因为接触是非线性的。工具接触物体表面的瞬间,动力学特性就会发生变化。控制器必须平滑地切换模式。它还需要一个低噪声、高带宽的力传感器。如果没有良好的力控制,机器人就无法轻松完成人类能够完成的任务:擦拭窗户、拧紧螺栓或组装两个零件。随着机器人走出笼子,进入人类空间,力控制变得至关重要。它决定了机器人是会撞到物体还是会轻柔地触碰物体。
Comments (2)
Leave a comment