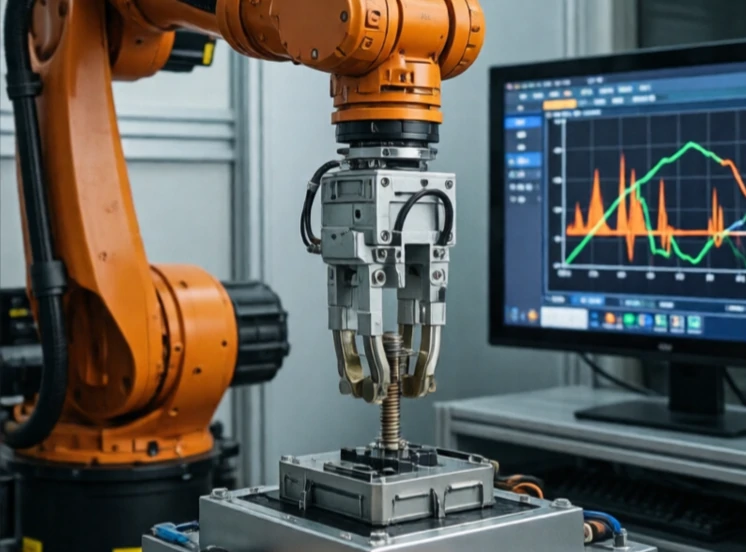
Ο έλεγχος δύναμης ρυθμίζει την ισχύ με την οποία ένα ρομπότ σπρώχνει ή τραβάει. Ο έλεγχος θέσης λέει "πήγαινε εδώ". Ο έλεγχος δύναμης λέει "σπρώξε με τόση δύναμη". Η διαφορά έχει σημασία όταν το ρομπότ αλληλεπιδρά με κάτι που μπορεί να σπάσει ή να παραμορφωθεί.
Το τρίψιμο, το γυάλισμα, η αφαίρεση γρεζιών και η συναρμολόγηση απαιτούν έλεγχο δύναμης. Ένα ρομπότ που γυαλίζει μια καμπύλη επιφάνεια πρέπει να διατηρεί σταθερή πίεση ακόμη και καθώς η επιφάνεια κινείται. Ένα ρομπότ που εισάγει έναν σύνδεσμο πρέπει να πιέσει αρκετά δυνατά για να τον εφαρμόσει, αλλά όχι τόσο δυνατά που να σπάσει. Οι αισθητήρες δύναμης στον καρπό μετρούν τη δύναμη επαφής και την επιστρέφουν στον ελεγκτή.
Προσεγγίσεις ελέγχου δύναμης
- Άμεσος έλεγχος δύναμης: διατήρηση μιας στοχευμένης δύναμης.
- Έλεγχος σύνθετης αντίστασης: ρύθμιση της σχέσης μεταξύ δύναμης και κίνησης.
- Υβριδικός έλεγχος: έλεγχος θέσης σε ορισμένες κατευθύνσεις, έλεγχος δύναμης σε άλλες.
- Εκτίμηση δύναμης χωρίς αισθητήρα: εξαγωγή συμπεράσματος για τη δύναμη από το ρεύμα του κινητήρα.
- Συμβατοί μηχανισμοί: τα παθητικά ελατήρια απορροφούν την υπερβολική δύναμη.
Ο έλεγχος δύναμης είναι πιο δύσκολος από τον έλεγχο θέσης, επειδή η επαφή είναι μη γραμμική. Τη στιγμή που το εργαλείο αγγίζει την επιφάνεια, η δυναμική αλλάζει. Ο ελεγκτής πρέπει να αλλάζει ομαλά λειτουργίες. Χρειάζεται επίσης έναν αισθητήρα δύναμης με χαμηλό θόρυβο και υψηλό εύρος ζώνης. Χωρίς καλό έλεγχο δύναμης, τα ρομπότ δεν μπορούν να εκτελέσουν εργασίες που κάνουν οι άνθρωποι με ευκολία: να σκουπίσουν ένα παράθυρο, να σφίξουν ένα μπουλόνι ή να συναρμολογήσουν δύο μέρη μεταξύ τους. Καθώς τα ρομπότ κινούνται έξω από τα κλουβιά και μέσα σε ανθρώπινους χώρους, ο έλεγχος δύναμης καθίσταται απαραίτητος. Είναι η διαφορά μεταξύ ενός ρομπότ που συγκρούεται με πράγματα και ενός που τα αγγίζει απαλά.
Comments (2)
Leave a comment