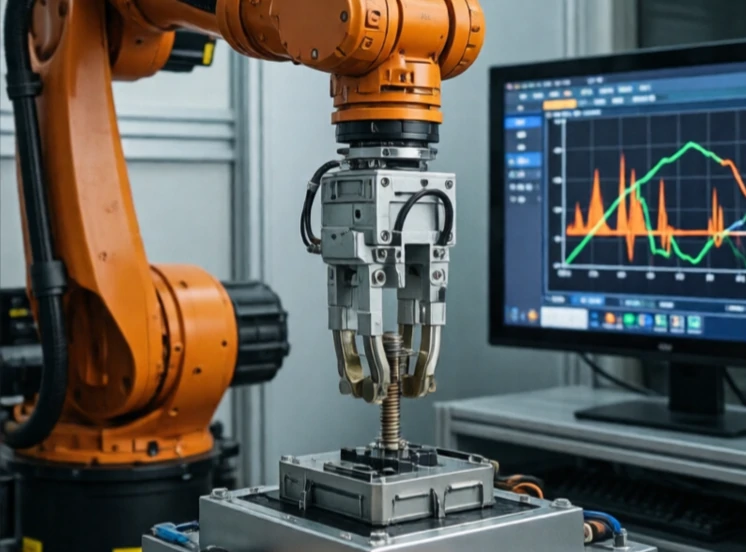
O controlo de força regula a intensidade com que um robô empurra ou puxa. O controlo de posição diz para ir até aqui. O controlo de força diz para empurrar com esta força. A diferença é importante quando o robô interage com algo que pode partir ou deformar-se.
A retificação, polimento, rebarbação e montagem requerem controlo de força. Um robô que polindo uma superfície curva deve manter uma pressão constante mesmo com o movimento da superfície. Um robô que inserindo um conector deve exercer força suficiente para o encaixar, mas não tanta que o parta. Os sensores de força no pulso medem a força de contacto e enviam-na de volta para o controlador.
abordagens de controlo de força
- Controlo direto da força: manter uma força-alvo.
- Controlo de impedância: regula a relação entre força e movimento.
- Controlo híbrido: controlo de posição em algumas direções, controlo de força noutras.
- Estimativa da força sem sensores: inferir a força a partir da corrente do motor.
- Mecanismos flexíveis: as molas passivas absorvem o excesso de força.
O controlo de força é mais complexo do que o controlo de posição porque o contacto é não linear. No momento em que a ferramenta toca na superfície, a dinâmica altera-se. O controlador precisa de alternar entre os modos de forma suave. Necessita também de um sensor de força com baixo ruído e elevada largura de banda. Sem um bom controlo da força, os robôs não conseguem realizar tarefas que os humanos fazem com facilidade: limpar uma janela, apertar um parafuso ou encaixar duas peças. À medida que os robôs saem de ambientes controlados e entram em espaços humanos, o controlo da força torna-se essencial. É a diferença entre um robô que colide com objetos e um que os toca suavemente.
Comments (2)
Leave a comment