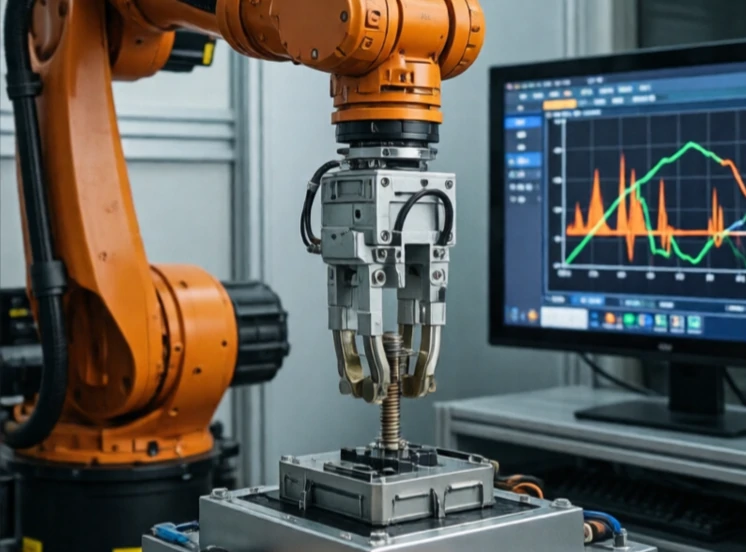
力制御は、ロボットがどれだけの力で押したり引いたりするかを制御します。位置制御は「ここに移動せよ」と指示するのに対し、力制御は「これだけの力で押せ」と指示します。ロボットが破損したり変形したりする可能性のある物体と相互作用する場合、この違いが重要になります。
研削、研磨、バリ取り、組み立てといった作業には、いずれも力制御が必要です。曲面を研磨するロボットは、表面が動いても一定の圧力を維持しなければなりません。コネクタを挿入するロボットは、コネクタがしっかりと固定されるのに十分な力で押し込む必要がありますが、破損するほど強く押し込んではいけません。手首に取り付けられた力センサーが接触力を測定し、コントローラーにフィードバックします。
力制御アプローチ
- 直接的な力制御:目標とする力を維持する。
- インピーダンス制御:力と運動の関係を調整する。
- ハイブリッド制御:一部の方向では位置制御、その他の方向では力制御を行う。
- センサーレス力推定:モーター電流から力を推定する。
- コンプライアンス機構:受動バネが過剰な力を吸収する。
接触は非線形であるため、力制御は位置制御よりも難しい。ツールが表面に触れた瞬間に、そのダイナミクスが変化する。コントローラはスムーズにモードを切り替える必要があり、低ノイズで高帯域幅の力センサも必要となる。力制御が適切に行われなければ、ロボットは人間が容易に行う作業、例えば窓拭き、ボルト締め、部品の接合などを行うことができない。ロボットがケージから出て人間の生活空間へと進出するにつれ、力制御は不可欠となる。それは、物にぶつかるロボットと、物に優しく触れるロボットとの違いを決定づけるものだ。
Comments (2)
Leave a comment