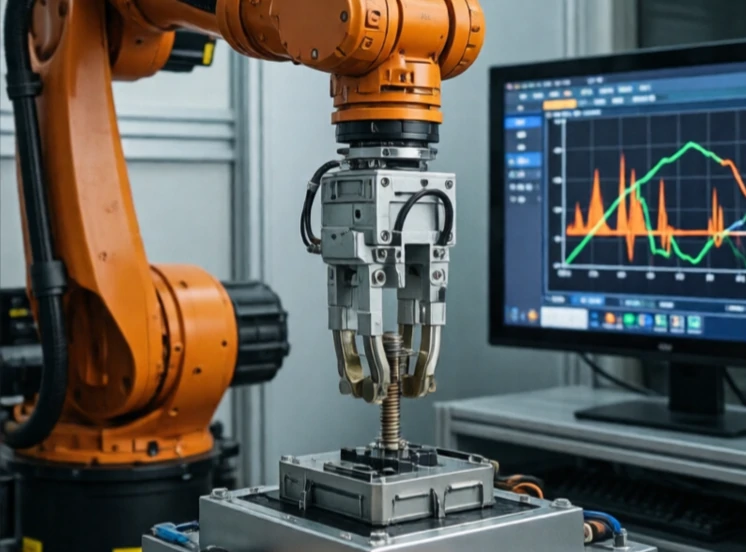
يتحكم نظام التحكم بالقوة في مقدار قوة الدفع أو السحب التي يقوم بها الروبوت. أما نظام التحكم بالموضع فيحدد مكان التحرك، بينما يحدد نظام التحكم بالقوة مقدار القوة اللازمة للدفع. ويكمن الفرق بينهما في أهمية هذا النظام عندما يتفاعل الروبوت مع شيء قابل للكسر أو التشوه.
تتطلب عمليات الطحن والتلميع وإزالة النتوءات والتجميع التحكم في القوة. يجب على الروبوت الذي يقوم بتلميع سطح منحني الحفاظ على ضغط ثابت حتى مع حركة السطح. يجب على الروبوت الذي يقوم بإدخال موصل أن يضغط بقوة كافية لتثبيته ولكن ليس بقوة كبيرة لدرجة كسره. تقيس مستشعرات القوة الموجودة في المعصم قوة التلامس وترسلها إلى وحدة التحكم.
أساليب السيطرة على القوة
- التحكم المباشر بالقوة: الحفاظ على قوة مستهدفة.
- التحكم في المعاوقة: تنظيم العلاقة بين القوة والحركة.
- التحكم الهجين: التحكم في الموضع في بعض الاتجاهات، والتحكم في القوة في اتجاهات أخرى.
- تقدير القوة بدون مستشعرات: استنتاج القوة من تيار المحرك.
- الآليات المرنة: النوابض السلبية تمتص القوة الزائدة.
يُعدّ التحكم في القوة أصعب من التحكم في الموضع لأن التلامس غير خطي. فبمجرد أن تلامس الأداة السطح، تتغير الديناميكيات. لذا، يجب أن ينتقل جهاز التحكم بين الأوضاع بسلاسة. كما يحتاج إلى مستشعر قوة يتميز بانخفاض مستوى الضوضاء ونطاق ترددي عالٍ. وبدون تحكم دقيق في القوة، لا تستطيع الروبوتات أداء المهام التي يؤديها البشر بسهولة: كمسح نافذة، أو شدّ مسمار، أو تركيب قطعتين معًا. ومع انتقال الروبوتات من بيئاتها التقليدية إلى أماكن عمل البشر، يصبح التحكم في القوة ضروريًا. فهو الفرق بين روبوت يصطدم بالأشياء وآخر يلمسها برفق.
Comments (2)
Leave a comment