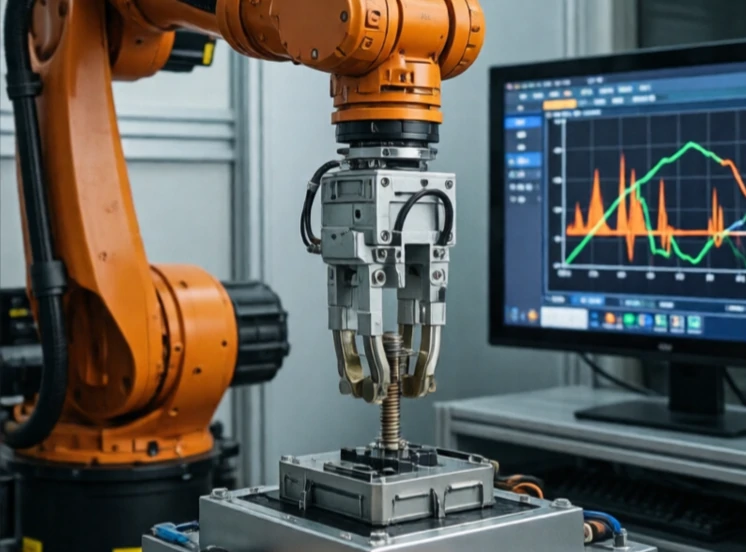
Kraftkontroll reglerar hur hårt en robot trycker eller drar. Positionskontroll säger "kör här". Kraftkontroll säger "tryck" med så här mycket kraft. Skillnaden spelar roll när roboten interagerar med något som kan gå sönder eller deformeras.
Slipning, polering, gradning och montering kräver alla kraftkontroll. En robot som polerar en krökt yta måste bibehålla konstant tryck även när ytan rör sig. En robot som sätter in en kontakt måste trycka tillräckligt hårt för att den ska fästa, men inte så hårt att den går sönder. Kraftsensorer vid handleden mäter kontaktkraften och matar tillbaka den till styrenheten.
Kraftkontrollmetoder
- Direkt kraftkontroll: bibehålla en målkraft.
- Impedanskontroll: reglerar förhållandet mellan kraft och rörelse.
- Hybridstyrning: positionsstyrning i vissa riktningar, kraftstyrning i andra.
- Sensorlös kraftuppskattning: härled kraft från motorström.
- Eftergivliga mekanismer: passiva fjädrar absorberar överskottskraft.
Kraftkontroll är svårare än positionskontroll eftersom kontakten är ickelinjär. I det ögonblick verktyget vidrör ytan förändras dynamiken. Styrenheten måste växla lägen smidigt. Den behöver också en kraftsensor med lågt brus och hög bandbredd. Utan god kraftkontroll kan robotar inte utföra uppgifter som människor gör med lätthet: att torka av ett fönster, dra åt en bult eller montera ihop två delar. När robotar rör sig ut ur burar och in i mänskliga utrymmen blir kraftkontroll avgörande. Det är skillnaden mellan en robot som kraschar in i saker och en som rör vid dem försiktigt.
Comments (2)
Leave a comment