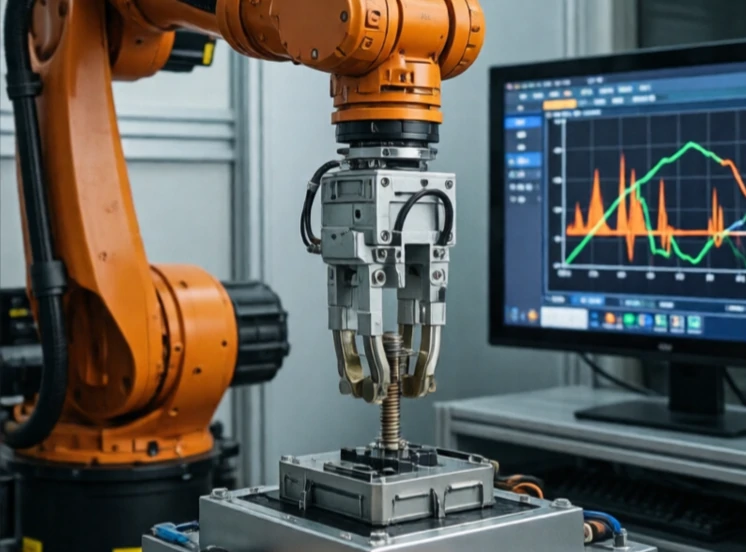
Le contrôle de force détermine la puissance de poussée ou de traction d'un robot. Le contrôle de position indique au robot d'aller à un endroit précis. Le contrôle de force, quant à lui, indique la force de poussée à appliquer. Cette différence est cruciale lorsque le robot interagit avec un matériau susceptible de se briser ou de se déformer.
Le meulage, le polissage, l'ébavurage et l'assemblage nécessitent tous un contrôle précis de la force. Un robot polissant une surface courbe doit maintenir une pression constante, même lorsque la surface se déplace. Un robot insérant un connecteur doit exercer une pression suffisante pour l'insérer correctement, mais pas excessive pour éviter toute rupture. Des capteurs de force situés au niveau du poignet mesurent la force de contact et la transmettent au contrôleur.
Approches de contrôle de la force
- Contrôle direct de la force : maintenir une force cible.
- Contrôle d'impédance : réguler la relation entre la force et le mouvement.
- Commande hybride : contrôle de position dans certaines directions, contrôle de force dans d’autres.
- Estimation de la force sans capteur : déduire la force à partir du courant moteur.
- Mécanismes souples : des ressorts passifs absorbent les forces excédentaires.
Le contrôle de la force est plus complexe que le contrôle de position car le contact est non linéaire. Dès que l'outil touche la surface, la dynamique change. Le contrôleur doit donc basculer entre les modes de manière fluide. Il nécessite également un capteur de force à faible bruit et à large bande passante. Sans un contrôle précis de la force, les robots ne peuvent accomplir des tâches que les humains réalisent aisément : essuyer une vitre, serrer un boulon ou assembler deux pièces. À mesure que les robots quittent leurs cages pour investir l'espace humain, le contrôle de la force devient essentiel. C'est ce qui fait la différence entre un robot qui percute les objets et un robot qui les effleure.
Comments (2)
Leave a comment