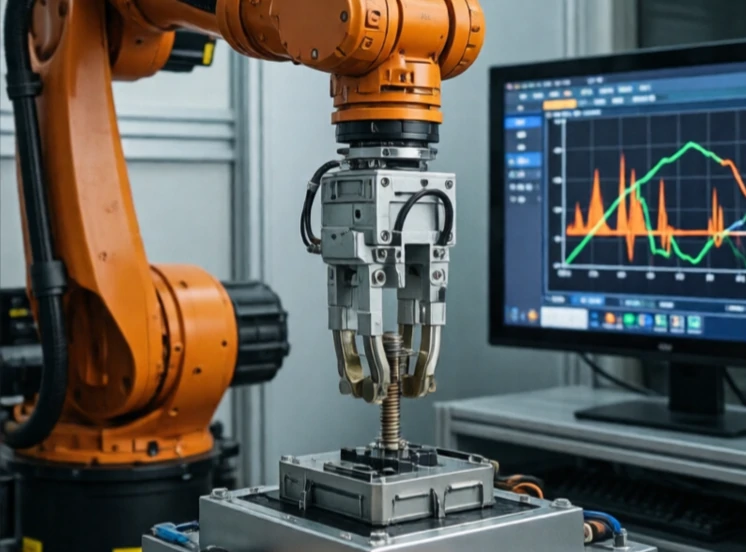
Kuvvet kontrolü, bir robotun ne kadar sert iteceğini veya çekeceğini düzenler. Konum kontrolü "buraya git" der. Kuvvet kontrolü ise "şu kadar kuvvetle it" der. Robotun kırılabilecek veya deforme olabilecek bir şeyle etkileşime girdiği durumlarda bu fark önem kazanır.
Taşlama, parlatma, çapak alma ve montaj işlemlerinin tümü kuvvet kontrolü gerektirir. Kavisli bir yüzeyi parlatan bir robot, yüzey hareket etse bile sabit basıncı korumalıdır. Bir konektörü takan bir robot, konektörü yerine oturtmak için yeterince sert, ancak kırmayacak kadar da yumuşak bir şekilde bastırmalıdır. Bilekteki kuvvet sensörleri temas kuvvetini ölçer ve kontrol ünitesine geri iletir.
Kuvvet kontrolü yaklaşımları
- Doğrudan kuvvet kontrolü: Hedef kuvveti korumak.
- Empedans kontrolü: Kuvvet ve hareket arasındaki ilişkiyi düzenlemek.
- Hibrit kontrol: Bazı yönlerde konum kontrolü, diğerlerinde kuvvet kontrolü.
- Sensörsüz kuvvet tahmini: Motor akımından kuvveti çıkarım yoluyla belirleme.
- Esnek mekanizmalar: pasif yaylar aşırı kuvveti emer.
Temas doğrusal olmadığı için kuvvet kontrolü, konum kontrolünden daha zordur. Alet yüzeye temas ettiği anda dinamikler değişir. Kontrolörün modlar arasında sorunsuz geçiş yapması gerekir. Ayrıca düşük gürültülü ve yüksek bant genişliğine sahip bir kuvvet sensörüne de ihtiyaç duyar. İyi bir kuvvet kontrolü olmadan robotlar, insanların kolaylıkla yaptığı işleri yapamazlar: bir pencereyi silmek, bir cıvatayı sıkmak veya iki parçayı bir araya getirmek gibi. Robotlar kafeslerden çıkıp insan yaşam alanlarına girdikçe, kuvvet kontrolü hayati önem kazanır. Bu, nesnelere çarpan bir robot ile onlara nazikçe dokunan bir robot arasındaki farktır.
Comments (2)
Leave a comment