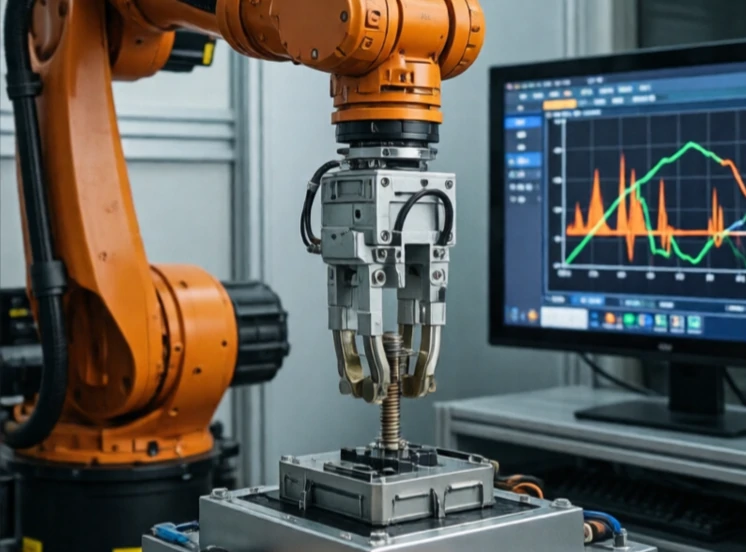
Az erőszabályozás azt szabályozza, hogy a robot milyen erősen tol vagy húz. A pozíciószabályozás azt mondja, hogy ide menj. Az erőszabályozás azt mondja, hogy ekkora erővel tolj. A különbség akkor számít, amikor a robot valamivel lép kölcsönhatásba, ami eltörhet vagy deformálódhat.
A csiszolás, polírozás, sorjátlanítás és összeszerelés mind erőszabályozást igényel. Egy görbe felületet polírozó robotnak állandó nyomást kell fenntartania még a felület mozgása közben is. Egy csatlakozót behelyező robotnak elég erősen kell nyomnia ahhoz, hogy az illeszkedjen, de nem olyan erősen, hogy eltörjön. A csuklón lévő erőérzékelők mérik az érintkezési erőt, és visszaadják az értéket a vezérlőnek.
Erőszabályozási megközelítések
- Közvetlen erőszabályozás: célzott erő fenntartása.
- Impedanciaszabályozás: az erő és a mozgás közötti kapcsolatot szabályozza.
- Hibrid szabályozás: pozíciószabályozás bizonyos irányokban, erőszabályozás másokban.
- Érzékelő nélküli erőbecslés: az erő kikövetkeztetése a motoráramból.
- Megfelelő mechanizmusok: a passzív rugók elnyelik a felesleges erőt.
Az erőszabályozás nehezebb, mint a pozíciószabályozás, mivel az érintkezés nemlineáris. Abban a pillanatban, hogy a szerszám megérinti a felületet, a dinamika megváltozik. A vezérlőnek simán kell üzemmódot váltania. Szüksége van egy alacsony zajszintű és nagy sávszélességű erőérzékelőre is. Jó erőszabályozás nélkül a robotok nem tudják elvégezni azokat a feladatokat, amelyeket az emberek könnyedén elvégeznek: ablaktörlést, csavar meghúzását vagy két alkatrész összeillesztését. Ahogy a robotok kilépnek a ketrecekből és belépnek az emberi terekbe, az erőszabályozás elengedhetetlenné válik. Ez a különbség a dolgoknak ütköző robot és a finoman azokat megérintő robot között.
Comments (2)
Leave a comment