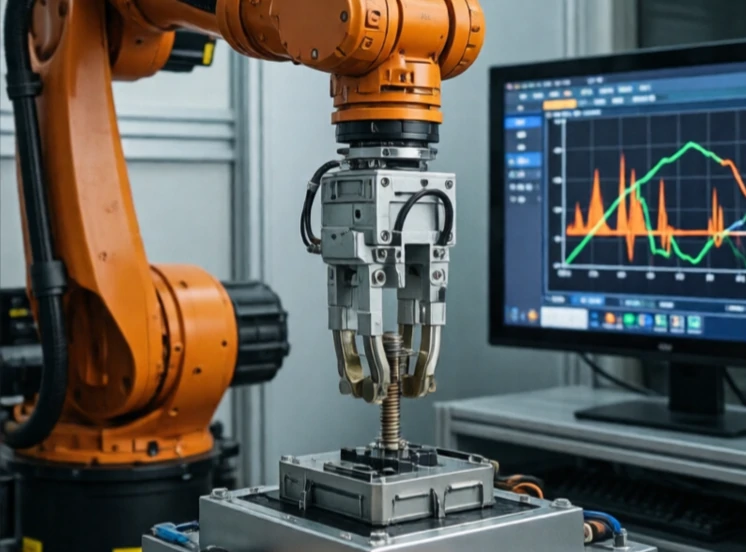
Kontrol gaya mengatur seberapa keras robot mendorong atau menarik. Kontrol posisi mengatakan pergi ke sini. Kontrol gaya mengatakan dorong dengan gaya sebesar ini. Perbedaan ini penting ketika robot berinteraksi dengan sesuatu yang dapat pecah atau berubah bentuk.
Penggilingan, pemolesan, penghilangan gerinda, dan perakitan semuanya membutuhkan kontrol gaya. Robot yang memoles permukaan melengkung harus mempertahankan tekanan konstan bahkan saat permukaan bergerak. Robot yang memasukkan konektor harus mendorong cukup keras untuk memasangnya tetapi tidak terlalu keras hingga patah. Sensor gaya di pergelangan tangan mengukur gaya kontak dan mengirimkannya kembali ke pengontrol.
Pendekatan kontrol gaya
- Kontrol kekuatan langsung: mempertahankan kekuatan target.
- Kontrol impedansi: mengatur hubungan antara gaya dan gerakan.
- Kontrol hibrida: kontrol posisi pada beberapa arah, kontrol gaya pada arah lainnya.
- Estimasi gaya tanpa sensor: menyimpulkan gaya dari arus motor.
- Mekanisme lentur: pegas pasif menyerap gaya berlebih.
Kontrol gaya lebih sulit daripada kontrol posisi karena kontak bersifat nonlinier. Saat alat menyentuh permukaan, dinamika berubah. Pengontrol harus beralih mode dengan mulus. Ia juga membutuhkan sensor gaya dengan noise rendah dan bandwidth tinggi. Tanpa kontrol gaya yang baik, robot tidak dapat melakukan tugas-tugas yang dilakukan manusia dengan mudah: membersihkan jendela, mengencangkan baut, atau menyatukan dua bagian. Saat robot keluar dari sangkar dan memasuki ruang manusia, kontrol gaya menjadi sangat penting. Ini adalah perbedaan antara robot yang menabrak benda dan robot yang menyentuhnya dengan lembut.
Comments (2)
Leave a comment