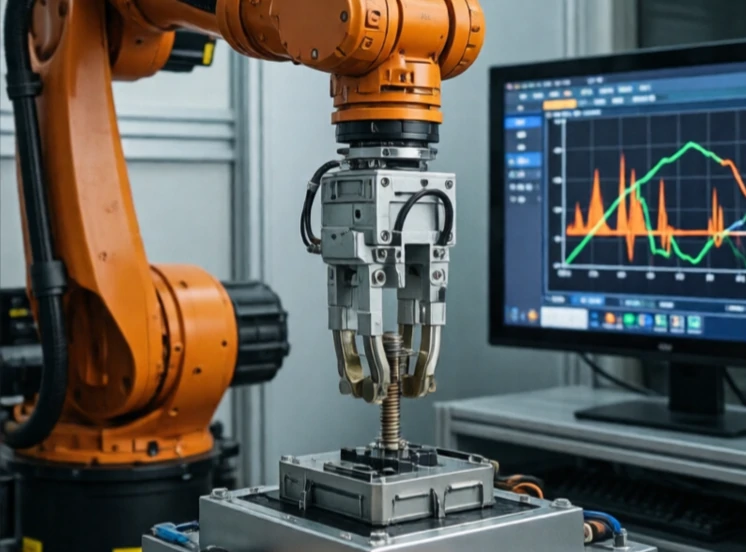
Řízení síly reguluje, jak silně robot tlačí nebo táhne. Řízení polohy říká, jdi sem. Řízení síly říká, tlač s touhle silou. Rozdíl je důležitý, když robot interaguje s něčím, co se může zlomit nebo deformovat.
Broušení, leštění, odstraňování otřepů a montáž vyžadují řízení síly. Robot leštící zakřivený povrch musí udržovat konstantní tlak i při pohybu povrchu. Robot zasouvající konektor musí tlačit dostatečně silně, aby jej usadil, ale ne tak silně, aby se zlomil. Snímače síly na zápěstí měří kontaktní sílu a vracejí ji zpět do řídicí jednotky.
Přístupy k řízení sil
- Přímé řízení síly: udržování cílové síly.
- Řízení impedance: reguluje vztah mezi silou a pohybem.
- Hybridní řízení: řízení polohy v některých směrech, řízení síly v jiných.
- Bezsenzorový odhad síly: odvození síly z proudu motoru.
- Kompatibilní mechanismy: pasivní pružiny absorbují přebytečnou sílu.
Řízení síly je obtížnější než řízení polohy, protože kontakt je nelineární. V okamžiku, kdy se nástroj dotkne povrchu, se dynamika změní. Řídicí jednotka musí plynule přepínat režimy. Potřebuje také snímač síly s nízkým šumem a vysokou šířkou pásma. Bez dobrého řízení síly nemohou roboti vykonávat úkoly, které lidé snadno zvládají: otírání okna, utahování šroubu nebo spojování dvou dílů. Jak se roboti pohybují z klecí do lidských prostor, řízení síly se stává nezbytným. Je to rozdíl mezi robotem, který do věcí naráží, a robotem, který se jich dotýká jemně.
Comments (2)
Leave a comment