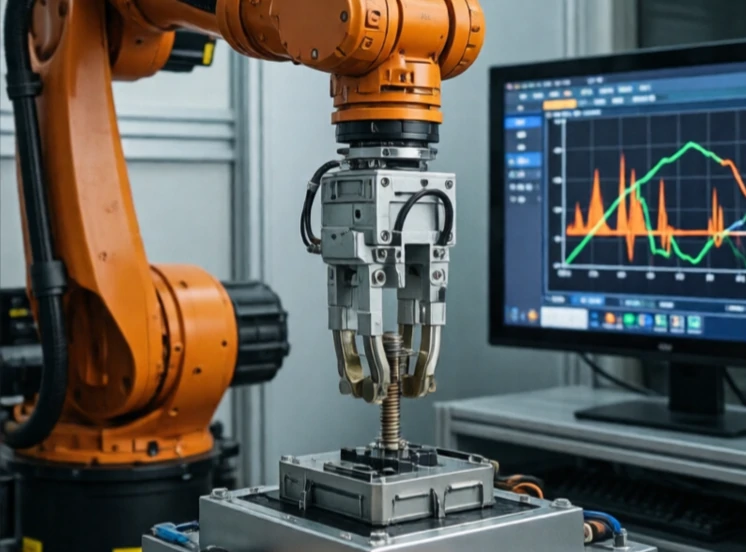
Krachtregeling bepaalt hoe hard een robot duwt of trekt. Positieregeling zegt: ga hierheen. Krachtregeling zegt: duw met zoveel kracht. Het verschil is belangrijk wanneer de robot interactie heeft met iets dat kan breken of vervormen.
Slijpen, polijsten, ontbramen en assembleren vereisen allemaal krachtcontrole. Een robot die een gebogen oppervlak polijst, moet een constante druk behouden, zelfs wanneer het oppervlak beweegt. Een robot die een connector plaatst, moet hard genoeg duwen om deze vast te zetten, maar niet zo hard dat deze breekt. Krachtsensoren in de pols meten de contactkracht en sturen deze door naar de controller.
Krachtbeheersingsbenaderingen
- Directe krachtcontrole: een streefkracht handhaven.
- Impedantieregeling: het reguleren van de relatie tussen kracht en beweging.
- Hybride besturing: positiebesturing in sommige richtingen, krachtbesturing in andere.
- Sensorloze krachtschatting: leid de kracht af uit de motorstroom.
- Flexibele mechanismen: passieve veren absorberen overtollige kracht.
Krachtregeling is lastiger dan positieregeling omdat contact niet-lineair is. Op het moment dat het gereedschap het oppervlak raakt, verandert de dynamiek. De controller moet soepel tussen de modi schakelen. Hij heeft ook een krachtsensor nodig met weinig ruis en een hoge bandbreedte. Zonder goede krachtregeling kunnen robots geen taken uitvoeren die mensen met gemak doen: een raam schoonmaken, een bout vastdraaien of twee onderdelen in elkaar zetten. Naarmate robots de menselijke omgeving verlaten en zich in de menselijke ruimte begeven, wordt krachtregeling essentieel. Het is het verschil tussen een robot die ergens tegenaan botst en een robot die er voorzichtig mee omgaat.
Comments (2)
Leave a comment