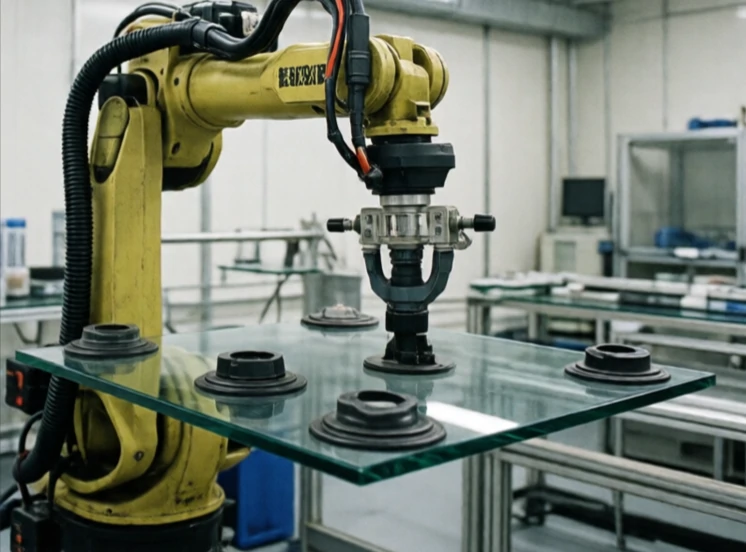
Bộ phận cuối cánh tay robot là thiết bị nằm ở đầu cánh tay robot, có chức năng tương tác với môi trường xung quanh. Nó có thể là bàn tay, công cụ, kẹp, mỏ hàn, giác hút. Cánh tay robot định vị bộ phận này, còn bộ phận cuối cánh tay robot thực hiện công việc.
Các đầu cuối của robot được thiết kế cho từng nhiệm vụ cụ thể. Robot dùng để nhặt hộp có thể sử dụng kẹp hút chân không. Robot hàn sử dụng mỏ hàn. Robot lắp ráp linh kiện điện tử sử dụng kẹp nhỏ có cảm biến lực. Việc thay đổi đầu cuối của robot sẽ thay đổi khả năng hoạt động của chúng, đó là lý do tại sao các khớp nối nhanh rất phổ biến trong sản xuất linh hoạt.
Các loại đầu cuối phổ biến
- Dụng cụ kẹp hai ngón tay: đơn giản, đa năng, được sử dụng rộng rãi.
- Kẹp hút chân không: dùng cho các bề mặt phẳng, bìa cứng, kính.
- Bộ kẹp từ: các bộ phận kim loại chứa sắt.
- Mỏ hàn: gắn liền với cần gạt, điều khiển đường đi chính xác.
- Cảm biến lực/mô-men xoắn: đo tiếp xúc trong quá trình lắp ráp.
Bộ phận cuối cánh tay robot là nơi độ chính xác, khả năng lặp lại và sự khéo léo được thể hiện trong thực tế. Một cánh tay robot hoàn hảo nhưng có bộ kẹp kém sẽ không hoàn thành nhiệm vụ. Một cánh tay đơn giản với bộ phận cuối cánh tay được thiết kế tốt có thể vượt quá mong đợi. Bộ thay đổi dụng cụ cho phép một robot thực hiện nhiều nhiệm vụ bằng cách tự động thay đổi bộ phận cuối cánh tay. Các cảm biến trong bộ phận cuối cánh tay cung cấp phản hồi: bộ kẹp đã kẹp chặt chi tiết chưa? Lực kẹp có quá cao không? Phản hồi đó giúp hoàn thiện vòng lặp và làm cho robot hoạt động đáng tin cậy. Bộ phận cuối cánh tay là phần quan trọng nhất của robot và nó xứng đáng được chú trọng thiết kế như chính cánh tay robot.
Comments
No comments yet. Be the first to share a thought.
Leave a comment