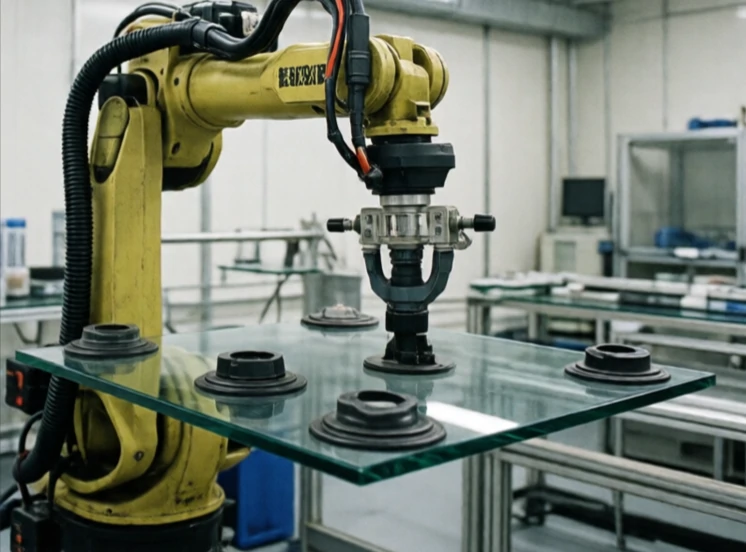
末端執行器是位於機械手臂末端,與外界互動的裝置。它可以是機械手臂的手、工具、夾爪、焊槍或吸盤。機械手臂負責定位末端執行器,而末端執行器則執行實際工作。
末端執行器是針對特定任務而設計的。例如,一台用於搬運箱子的機器人可能使用真空吸盤;一台用於焊接的機器人使用焊槍;一台用於組裝電子產品的機器人則使用帶有力感應功能的微型夾爪。更換末端執行器會改變機器人的功能,因此快速更換接頭在彈性製造中非常常見。
常見的末端執行器類型
- 雙指抓握器:簡單、多功能、用途廣泛。
- 真空吸盤:適用於平面、紙板、玻璃。
- 磁性夾爪:鐵磁金屬零件。
- 焊槍:與手臂連接,路徑控制精確。
- 力/扭力感測器:測量組裝時的接觸情況。
末端執行器是精確度、重複性和靈活性與實際應用相結合的關鍵。即使機械手臂本身設計完美,但如果夾爪性能不佳,也無法完成任務。而一個結構簡單的機械手臂,如果末端執行器設計精良,則能超越預期。工具更換器能夠讓一台機器人透過自動更換末端執行器來執行多種任務。末端執行器中的感測器提供回饋:夾爪是否夾緊了工件?夾力是否過大?這些回饋訊息構成了一個閉環,確保了機器人的可靠性。末端執行器是機器人的核心部件,其設計應與機械手臂本身同等重視。
Comments
No comments yet. Be the first to share a thought.
Leave a comment